












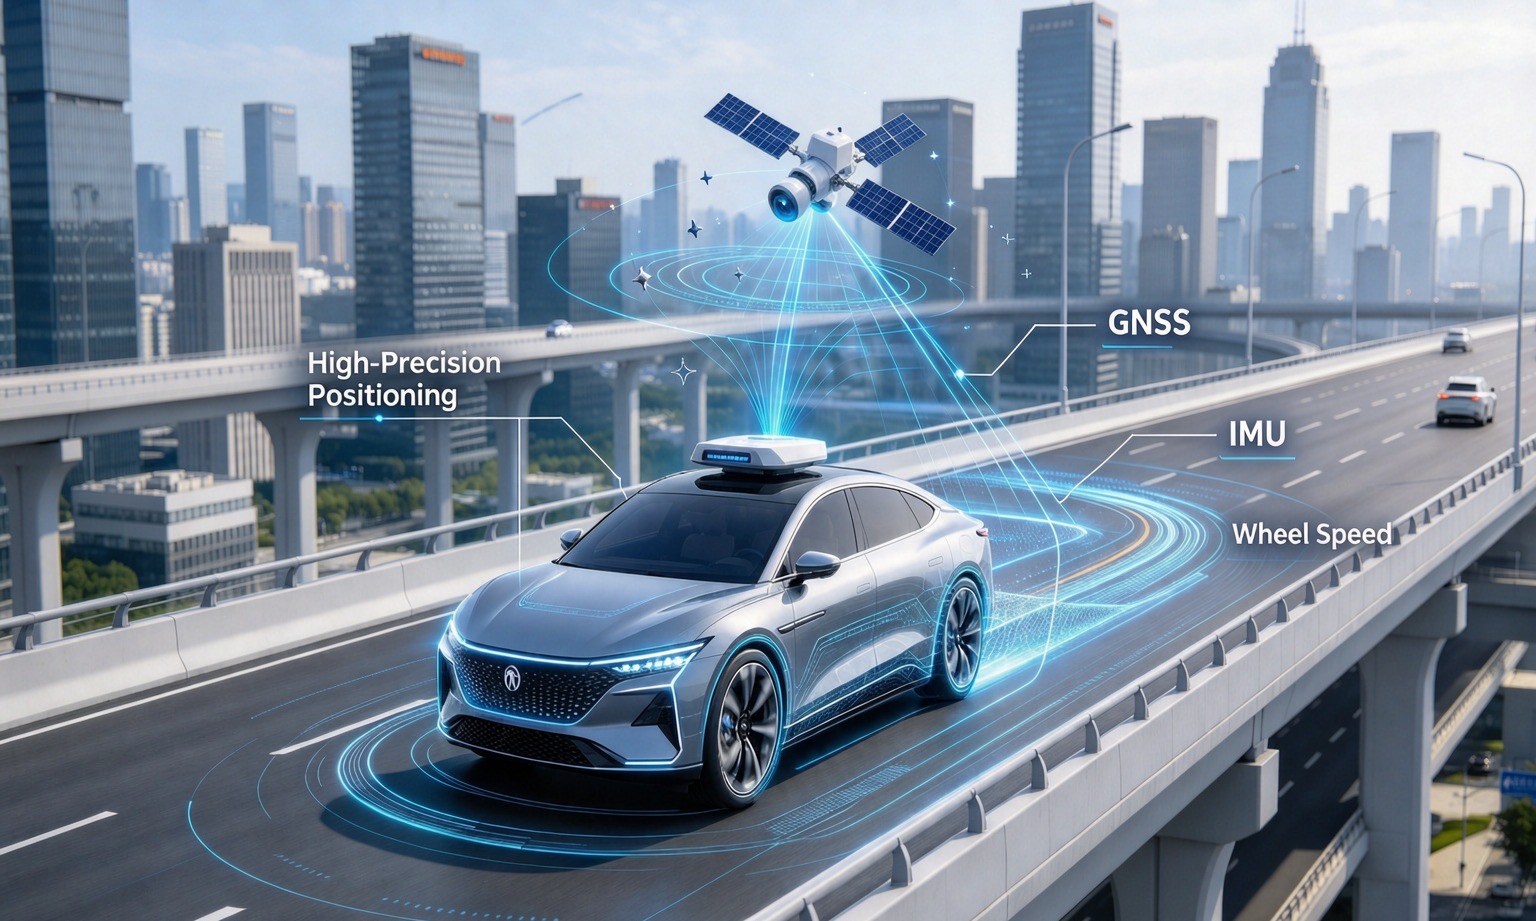
تجيب الكاميرات والليدار على سؤال واحد بشكل جيد جدا: ما الذي يحيط بي. ومع ذلك، لا يجيبون على الأسئلة الثلاثة التي يجب على المركبة الإجابة عليها قبل أن تتحرك — أين أنا على الخريطة، إلى أي اتجاه تشير الجسم، وكم سرعتي الفعلية في السفر.
هذه هي مهمة دمج سرعة عجلة GNSS IMU، وهي الجزء من المكدس الذي يحظى بأقل قدر من الاهتمام حتى يحدث خطأ تحت نفق. هذا مكتوب من جانب التكامل: ما الذي يحق لكل مستشعر أن يفشل فيه، وأين يفشل كل واحد بهدوء، والاختبارات التي تحسم الجدل قبل أن يلتزم البرنامج.
اندماج سرعة عجلة IMU من GNSS: ثلاثة حساسات، وثلاثة أنواع من الحقيقة
معظم الفرق يمكنها وصف جميع أجهزة الاستشعار الثلاثة. عدد أقل من يستطيع تحديد ما هو المرجع لكل واحد منها، وهذا التمييز هو الفرق بين تصميم الاندماج وثلاثة أجهزة متصلة بنفس الحاوية.
| المستشعر | موثوق ل | السعر | فشل في |
|---|---|---|---|
| GNSS / RTK | الموقع المطلق على الأرض | 1–10 هرتز | فقدان السماء، أو تلقي الانعكاسات |
| IMU | معدل الدوران والقوة النوعية | 100–200 هرتز | دمج انحياز خاص بها في الانجراف |
| سرعة العجلات | المسافة المقطوعة عبر الإطار | 20–100 هرتز على CAN | الإبلاغ عن دوران الإطار عندما ينزلق الإطار |
اقرأ ذلك عمودا بعمود وستكتب البنية نفسها: حساس واحد لا يحتوي على انحراف لكن لا يوجد استمرارية، وآخر لديه استمرارية بدون مرجع، والآخر لا يملك أيا منهما بعد يقيس الأرض مباشرة ويكلف تقريبا لا شيء.
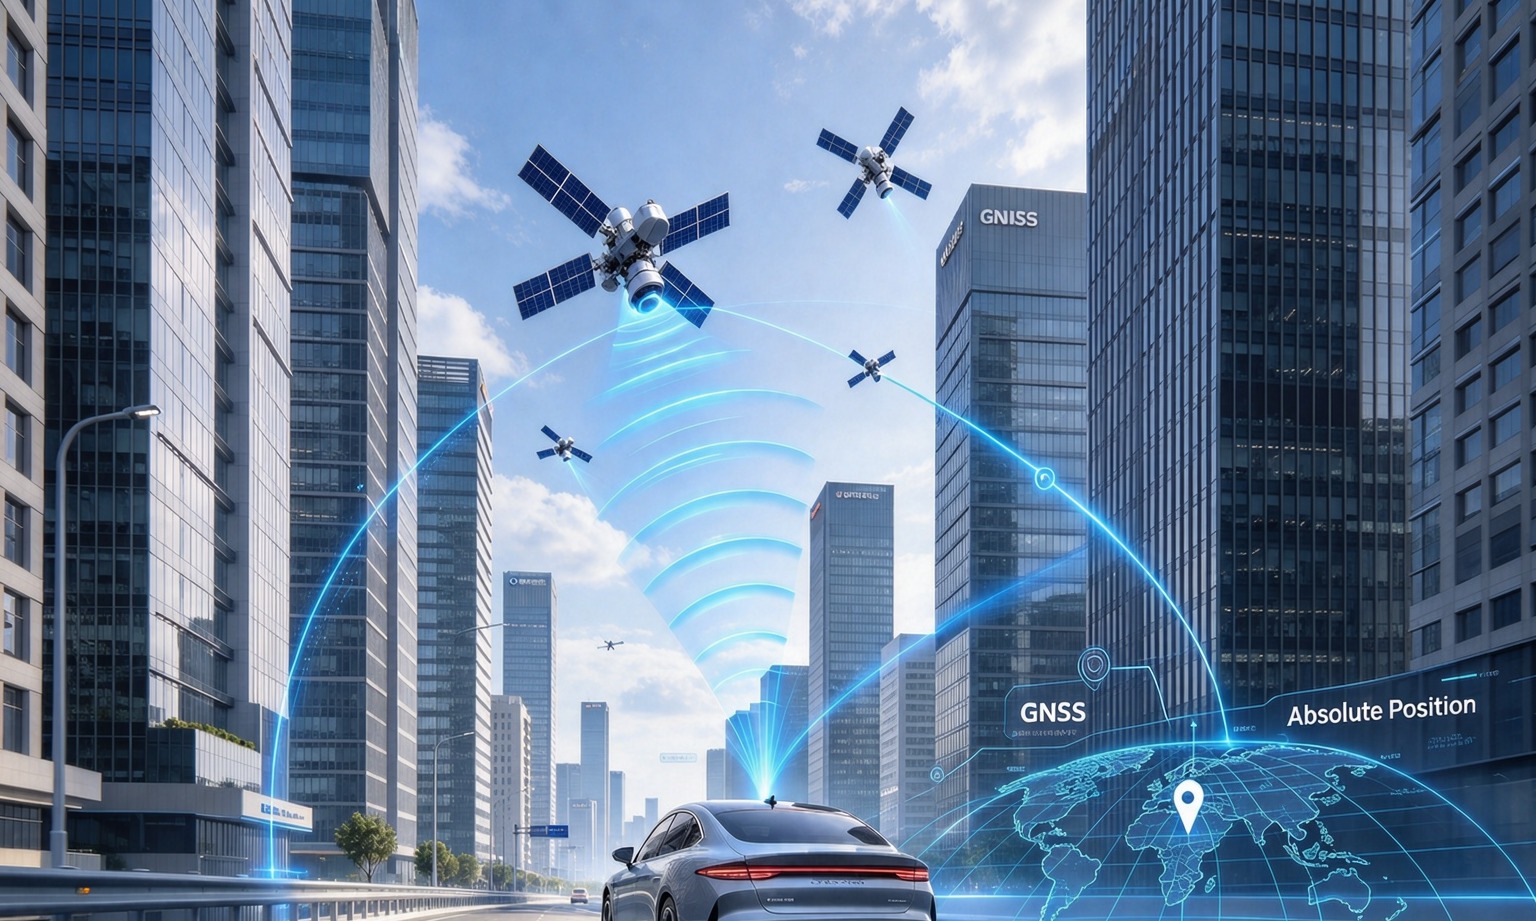
GNSS: المستشعر الوحيد الذي يعرف مكان "هنا"
GNSS هو المستشعر الوحيد الذي يمكنه إخبارك بمكانك دون أن تكون قد مررت به من قبل. كل شيء آخر يبدأ من افتراض؛ يبدأ GNSS من الكوكب.
مع تصحيحات RTK، توفر موقعا مطلقا على مستوى سنتيمتر، والآلية تستحق التوضيح بوضوح لأنها تشرح أوضاع الفشل لاحقا: محطة مرجعية عند إحداثي معروف تقيس الخطأ الجوي والمداري الحالي، ترسله كتصحيح، ويقوم المستقبل بطرحه. التصحيح لا يكون جيدا إلا بقدر جودة الرابط الذي يحمله ورؤية السماء عند الهوائي — ولهذا السببRTK ضد PPKمهمة للمعالجة اللاحقة، لكنها لا تساعد المركبة المتحركة.
يتم غالبا سوء فهم ملكيتين. الأول هو المعدل: 1–10 هرتز هو الطبيعي، لذا بين ثمينين يمكن للمركبة أن تسير نصف متر بسرعة 50 كم/س، ويجب أن يملأ شيء ما هذه الفجوة. الثاني هو أن رقم الدقة يصف توزيعا تحت ظروف محددة، وليس وعدا في كل لحظة. في الوادي الحضري، غالبا ما يكون الموقع الذي تحصل عليه هو حل نظيف يحسب من الإشارات المنعكسة، وهذا أسوأ من فقدان واضح للتثبيت لأن لا شيء في المخرجات يحذرك. تفاصيل ذلك مغطاة بالتخفيف من تعدد المسارات في التموضع الحضري.
IMU: سريع، سلس، وخاطئ خلال ثوان
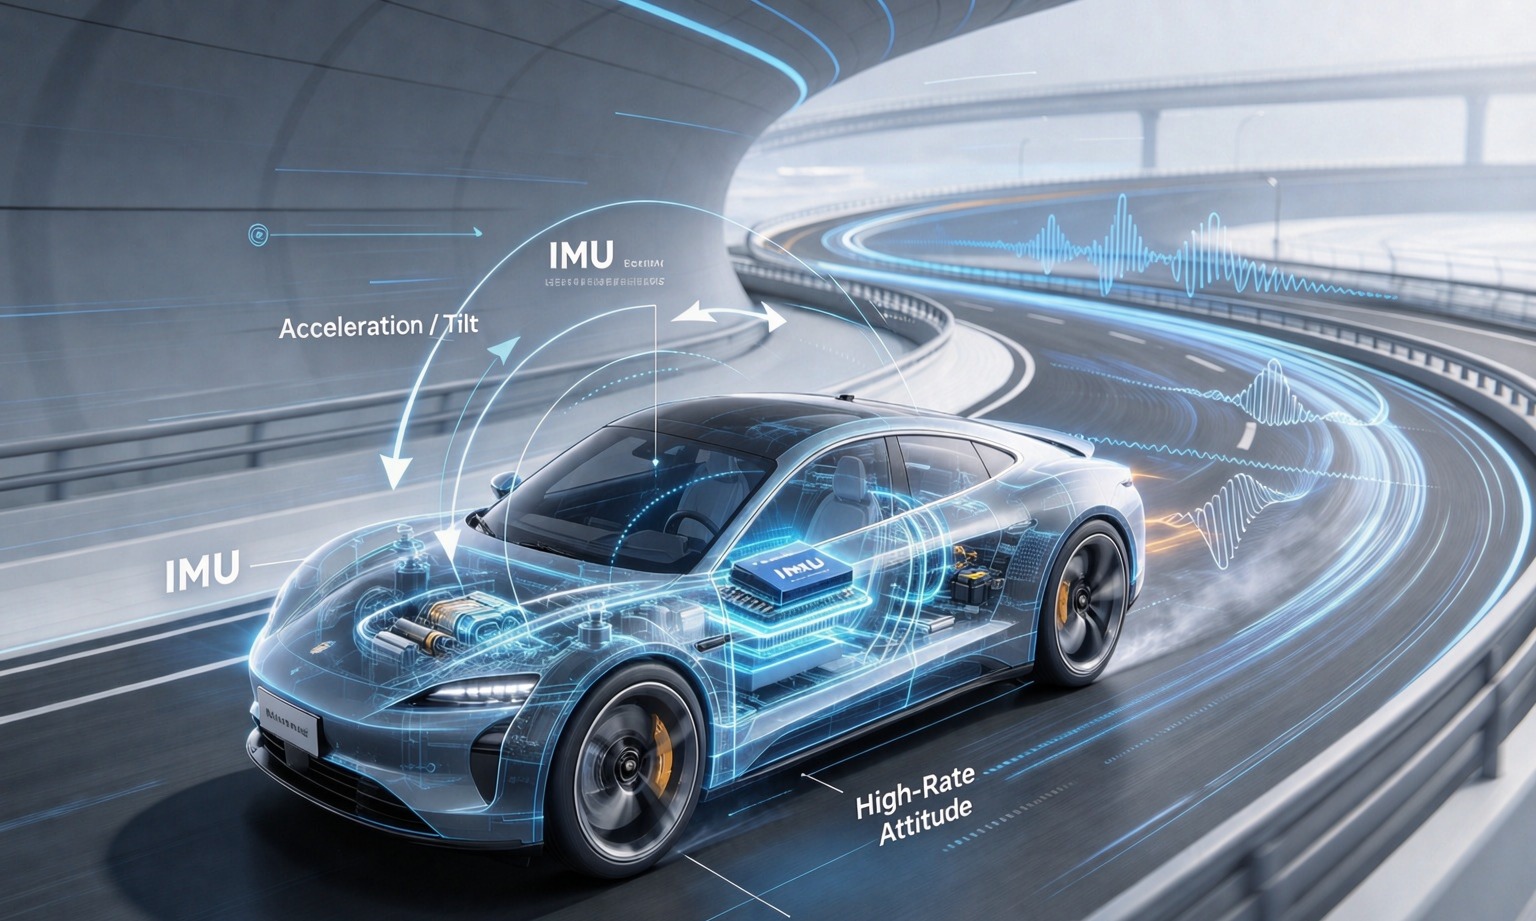
وحدة IMU هي المستشعر الوحيد الذي يعرف ما فعله الجسم في آخر عشرة مللي ثانية. يقيس الجيروسكوب معدل الدوران، ومقياس التسارع يقيس القوة النوعية، وتكامل الاثنين يعطي الاتجاه، ثم السرعة، ثم وضعية قصيرة المدى ناعمة بما يكفي للتوجيه.
كما أنه المستشعر الذي يثق به بشكل مفرط غالبا: إذ لا يبدو أن خروجه معطلا أبدا. لا يوجد انسحاب، لا علم تحذير، لا قفز. المسار ينحني بلطف بعيدا عن الطريق، وكلما امضى أبعد بدا أكثر واقعية.
الحساب ليس معقدا. الجيروسكوب الذي يحتوي على 0.5°/ثانية من الانحياز المتبقي ينتج خطأ الاتجاه 5° بعد عشر ثوان إذا لم يصححه شيء، وكل متر يقطع بعد ذلك يوضع في الاتجاه الخاطئ. مقياس التسارع يعاني من نفس المشكلة بشكل أكثر دقة: لا يستطيع التمييز بين التسارع المستمر والإمالة، لذا يحتاج المرشح إلى سرعة GNSS أو سرعة العجلة ليحدد أيهما هو أي.
أوراق البيانات تثير الارتباك لأن مواصفات القصور الذاتي تأتي في ثلاث وحدات. "مستوى سنتيمتر لمدة 3 ثوان، مستوى متر لمدة 10 ثوان" هو بيان موقف ويمكن أخذه حرفيا. "خطأ خلال 5٪ بعد 120 ثانية من فقدان القمر الصناعي" عادة ما يكون نسبة المسافة المقطوعة — 5٪ من كيلومترين تساوي مئة متر. يمكن أن يكون كلاهما صحيحا في نفس الجزء؛ يجيبون على أسئلة مختلفة.
سرعة العجلة: أرخص مراقب لا يملكه أحد
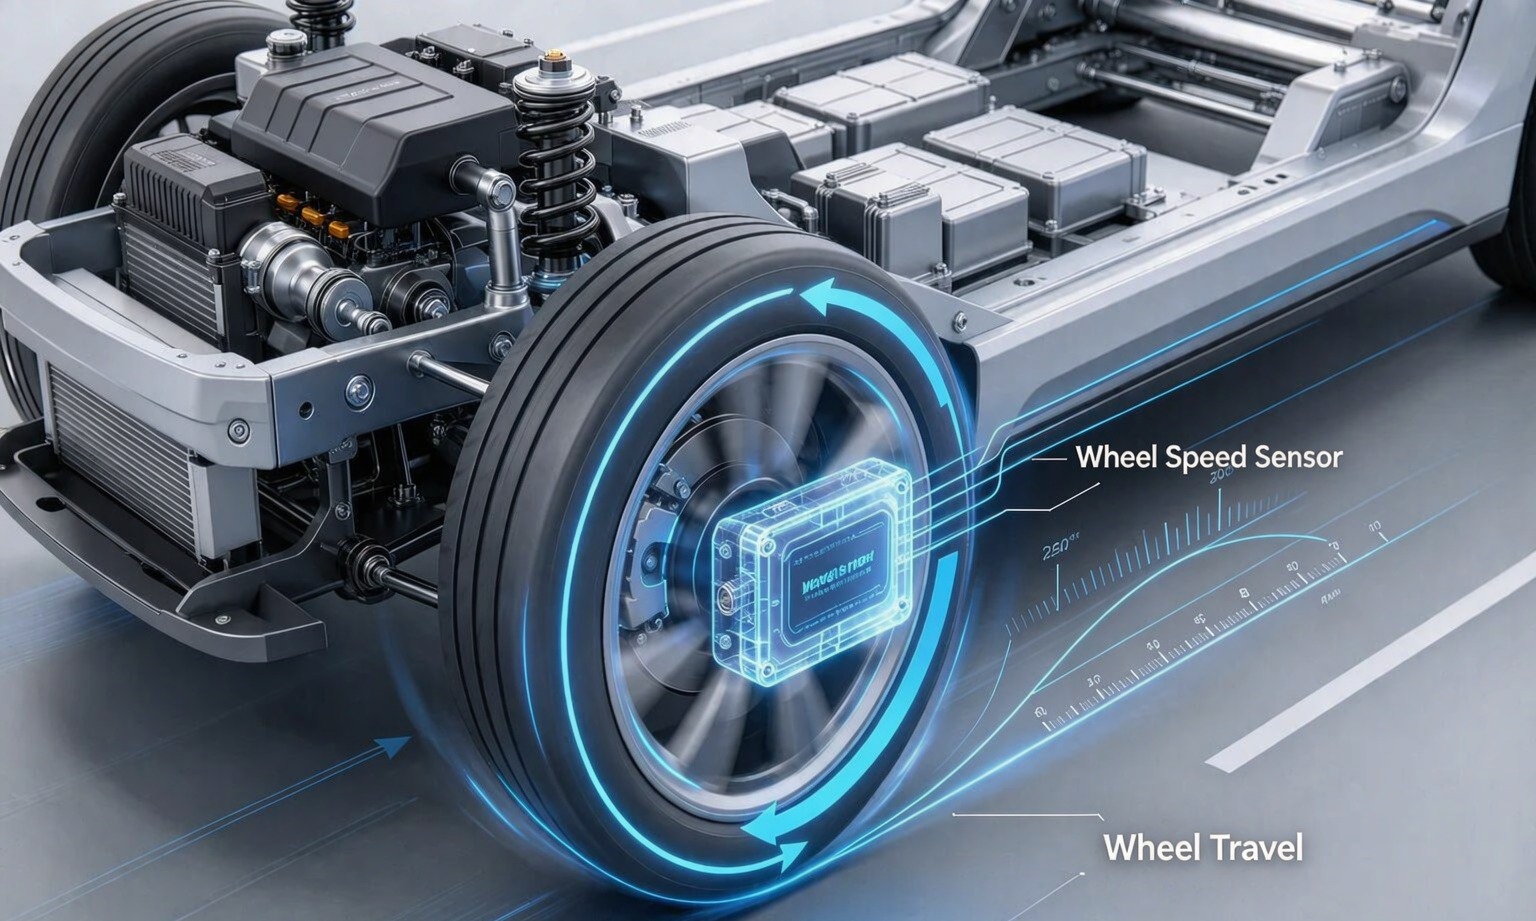
سرعة العجلات هي المستشعر الوحيد الذي يقيس المسافة من خلال ملامسة الطريق — وهو أمر بسيط مقارنة ب RTK السنتيمتري، ولهذا السبب يتم تجاهله.
دقته أفضل مما يظن معظم الناس. مع حلقة مكونة من 48 سنا ومحيط دوار بطول 2 متر، فإن نبضة واحدة تسير حوالي 4 سم، وترسل عشرات المرات في الثانية بسرعة المشي — تماما حيث يكون دوبلر GNSS أضعف. كما يمنح المرشح مرجعا للمقياس: بدون قياس مسافة مستقل، لا يمكن تصحيح خطأ المقياس في الحل القصور الذاتي إلا عند عودة GNSS.
ضعفه بسيط بنفس القدر. حساس سرعة العجلة يبلغ عن الدوران، وليس الحركة. تحت الفرملة، أو على الجليد، أو على الحصى، أو مع عجلة مقفلة، يتوقف الدوران والسير معا، والخطأ ليس صغيرا — فقد يكون السرعة الكاملة للمركبة. لهذا السبب الإشارة المفيدة هي سرعة أربع عجلات، وليس متوسط سرعة مركبة واحدة: الفرق بين اليسار واليمين هو ما يخبر الفلتر بأن شيئا ما ينزلق.
ثم هناك واقع الدمج الذي يحدد معظم المشاريع. في المركبات الإنتاجية، توجد سرعات الأربع عجلات بالفعل على حافلة الهيكل، التي تنشرها وحدة تحكم ABS أو ESC. لا توجد في جهاز استقبال GNSS، ووحدة GNSS+INS — بما في ذلك وحدتنا — لا تقرأها. يتم ربط ساق سرعة العجلة عند طبقة الاندماج أو وحدة التحكم في المجال، عبر CAN، مع زمن تأخير خاص بها وتكبير خاص بها. إذا أخبرك المورد أن وحدته "تدمج سرعة العجلة"، فالسؤال العادل هو على أي موصل تصل إليه.
كيف يندمج الثلاثة معا في مركبة حقيقية
الاندماج نفسه غير جذاب: مرشح يتنبأ مع IMU بمعدل عال، ويصحح باستخدام GNSS عند وصول إصلاح موثوق، ويقيد سرعة العجلة بينهما. ما يتغير بين المركبات هو أي حساس يحمل الحل في أي لحظة.
| الحالة | حمل الحل | ما الذي يجب مشاهدته |
|---|---|---|
| الطريق المفتوح | GNSS، تم تصحيحه بواسطة RTK | لا شيء مهم؛ هذه هي الحالة السهلة |
| الوادي الحضري | IMU، مع عودة GNSS بشكل متقطع | إصلاحات منعكسة تبدو صالحة |
| النفق القصير | IMU زائد سرعة العجلات | خطأ في إعادة الدخول عند البوابة |
| نفق طويل أو تحت الأرض | سرعة العجلة، تدهور IMU | عامل الحجم وانحراف الاتجاه |
| المناورة منخفضة السرعة | سرعة العجلة بالإضافة إلى مصدر الاتجاه | ما إذا كان الاتجاه موجودا عند 0 كم/س |
| سطح الاحتكاك المنخفض | IMU، سرعة العجلة منخفضة الوزن | اكتشاف الانزلاق، وليس افتراض الانزلاق |
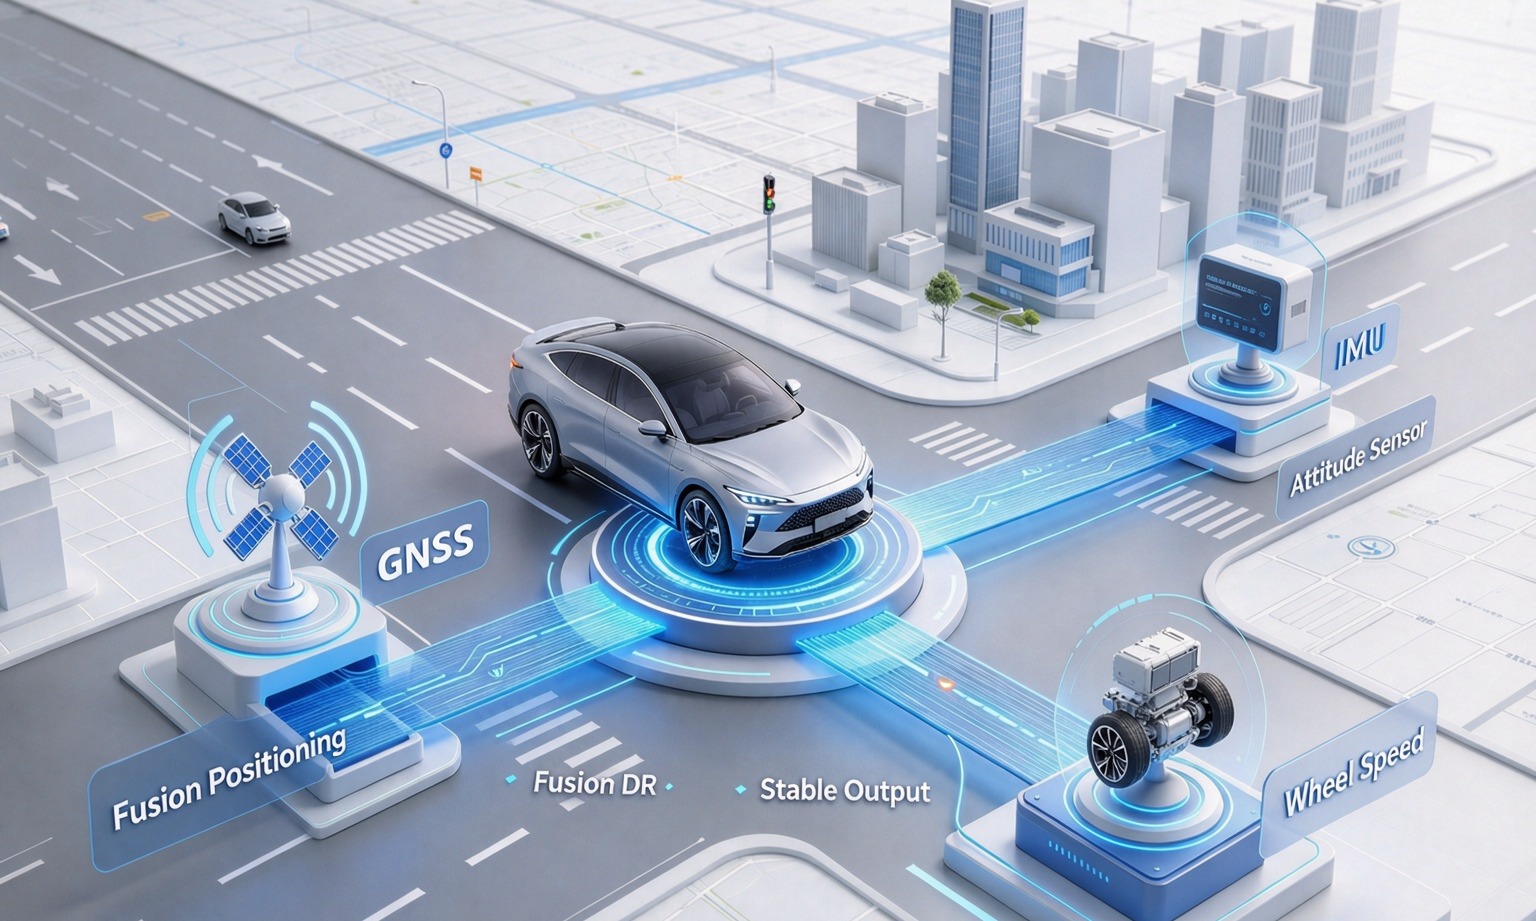
ما الذي ينكسر عندما تفقد إحدى ساقي
إزالة المستشعر هي أسرع طريقة لمعرفة ما كان يفعله؛ هذه التوقيعات الثلاثة مميزة بما يكفي لتشخيصها من خلال سجل السجلات.
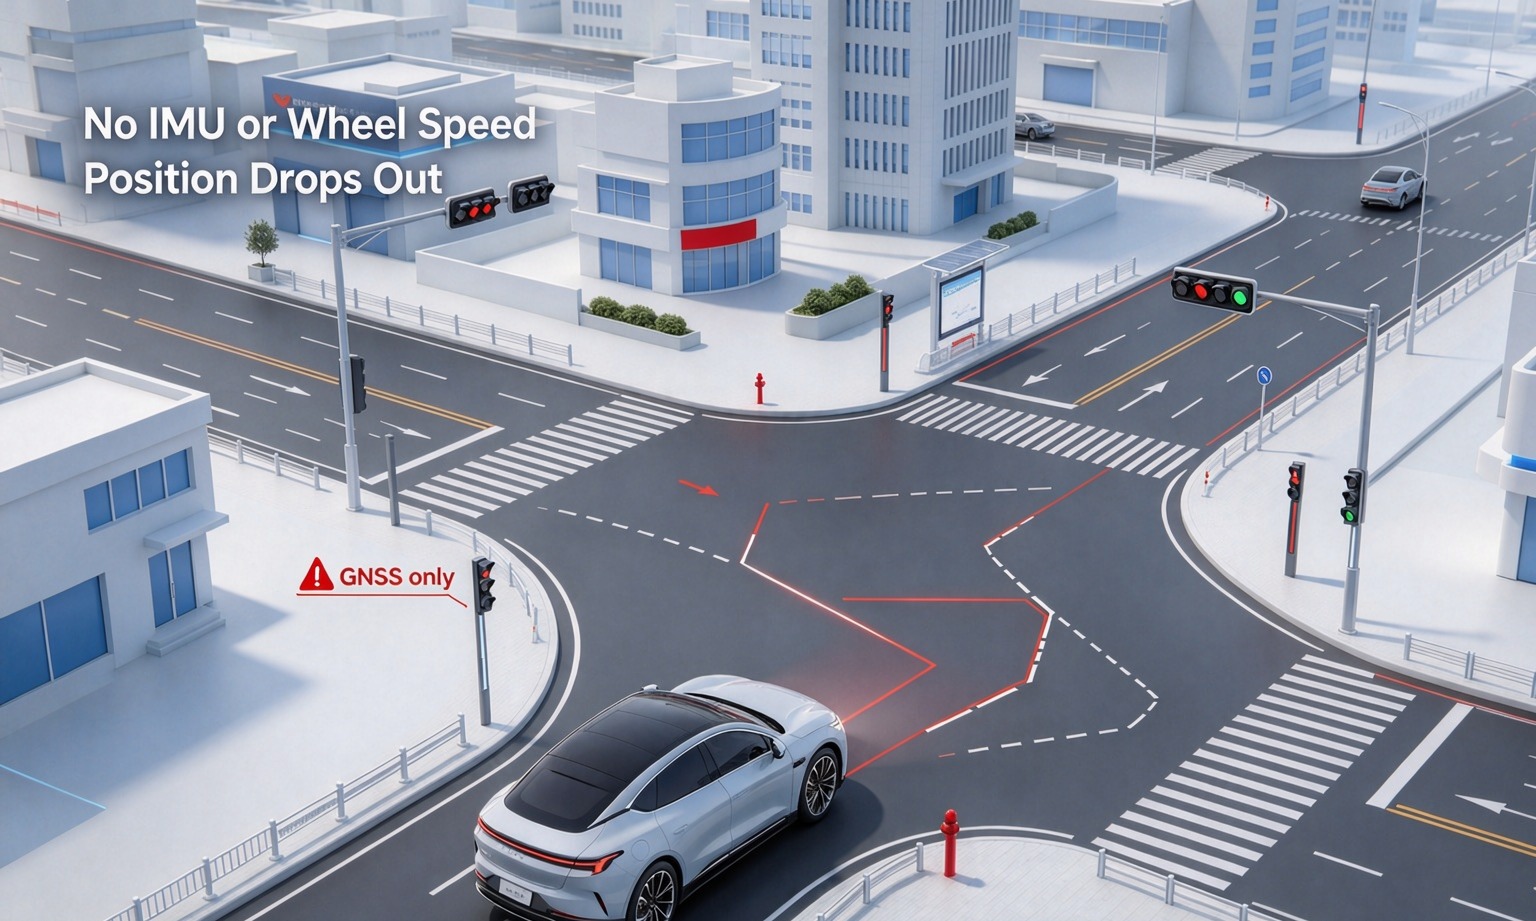
GNSS فقط: مسار مكون من النقاط
عند تردد 5–10 هرتز، يكون الناتج سلسلة من المواقع دون وجود أي شيء بينهما. في المنعطف السريع، تكون الفجوة بين العصور عبارة عن وتر بينما يسير الهيكل على شكل قوس. عند دخول نفق لا يوجد أي إخراج على الإطلاق، لذا يتوقف جهاز التحكم أو يعيده — وهو السلوك الصحيح، والسبب في أن هذا التكوين لا يشحن بدون سائق أبدا.
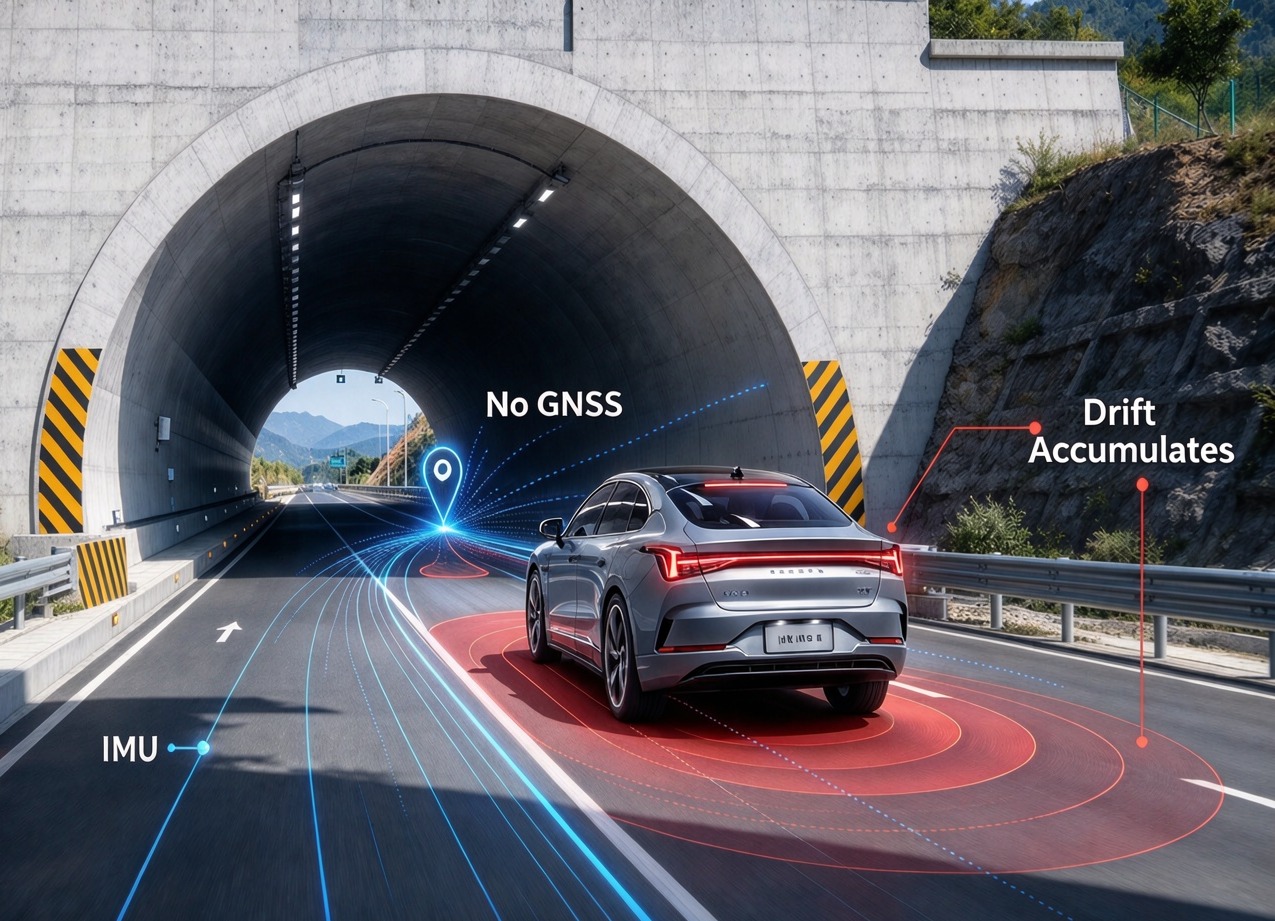
IMU فقط: مسار ينحني بأدب
هذا هو الخطير، لأنه يبدو كنظام يعمل. الموقف يبقى سلسا، والموقف معقول، ويزداد الخطأ دون أي إشارة تحذير. بعد مئة متر داخل النفق، قد تكون المركبة على بعد مسار واحد من المكان الذي يعتقد النظام أنه فيه، ومع ذلك لا يزال تقدير الثقة مقبولا.
سرعة العجلة فقط: المسافة بدون اتجاه
أنت تعرف إلى أي مدى دارت العجلات ولا شيء أكثر. لا يوجد اتجاه، لا مرجع مطلق، وفي اللحظة التي يكسر فيها الإطار الجر تكون المسافة خاطئة بمقدار دوران العجلة أسرع من الأرض. إنه مراقب جيد وملاح سيء.
خمسة أخطاء تكامل نراها أكثر
ولا توجد مشاكل خوارزمية؛ جميعها نجت من مراجعة ورقة البيانات وظهرت على السيارة.
- ذراع الرافعة يعيش على رسم، وليس على السيارة.إذا كان الهوائي يقع على بعد 1.2 متر أمام المحور الخلفي، فإن النظام يبلغ عن موقع الهوائي وليس موقع المحور، وكل وحدة تحكم في الأسفل ترث الإزاحة حتى يقيسها أحدهم على البناء الحقيقي.
- الدوران المحيط يأتي من ورقة بيانات الإطارات.هذا الرقم مخصص لإطار غير محمل عند ضغط اسمي. نصف قطر التحميل والتآكل والضغط يغيره بحوالي نسبة مئوية، وهو 10 أمتار لكل كيلومتر — وهو ما يكفي لمشي سيارة خارج مسارها في نفق طويل. قس ذلك: قم بتدوير السيارة عشر دورات عجلات على خط مسح.
- واحدة كانت متوسط سرعة المركبة بدلا من سرعة الأربع عجلات.المتوسط يلغي فرق اليسار واليمين، وهو مؤشر الانزلاق الرخيص الوحيد الذي لديك.
- يفترض التوافق الزمني بدلا من الختم.تصل GNSS على تردد 1 هرتز مع ميزة PPS؛ تصل سرعات العجلات على CAN مع تأخير يتراوح بين 10–40 مللي ثانية. عند 20 م/ث، 20 مللي ثانية تعني 40 سم من الخطأ، ولا يتم إزالة أي ضبط فلتر.
- IMU مركب على شيء يمرني.الحامل الذي يرن الصوت، أو موقع بالقرب من مكبر صوت أو ضاغط، يحول الاهتزاز إلى تسارع زائف يندمج مع الوضعية. صلب، من معدن إلى معدن، قريب من المحور قدر ما يسمح به الحزام.
وحدتان تغطيان اثنين من الأرجل الثلاثة
عندما يطلب منا برنامج المركبات GNSS والنصف القصور الذاتي من هذه المكدسة، غالبا ما يكون الخيار يعتمد على مدى الدقة التي يحتاجها صندوق النفق. كلا الجزئين أدناه لهما غرضين: RTK عندما تكون السماء مفتوحة، وقصور ذاتي عندما لا تكون كذلك. لا يدعي أي منهما القدم الثالثة — التي تعود للهيكل.
JS-C8A — GNSS متعدد النطاقات + INS
- RTK H ±(8 + 10⁻⁶· D) مم، V ±(15 + 10⁻⁶· د) مم
- فقدان الإشارة 3 ثوان: مستوى السم؛ 10 ثوان: مستوى متر
- الجيروسكوب 250°/ثانية، الانحياز 0.5°/ثانية؛ أكسل 4 جرام، 20 ملغ
- 22 × 17 × 2.8 مم، BDS/GPS/GLONASS/Galileo
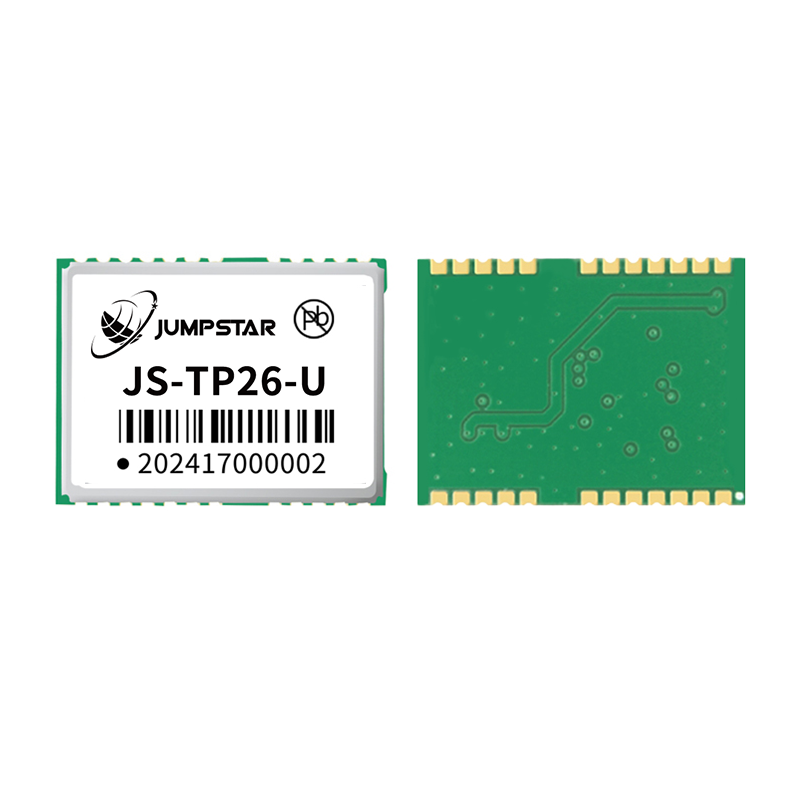
JS-TP26-U — L1+L5 GNSS + INS
- 135 قناة (L1: 75 + L5: 60)
- H نقطة واحدة 1.0 م (L1+L5) / 2.5 م (L1)
- MEMS ذات المحاور الستة؛ لا يوجد قيد في اتجاه التركيب
- 16.0 × 12.2 × 2.4 مم، 3 × UART
اثنان آخران في نفس العائلة ويتم تحديدهما عندما يهيمن معدل الطاقة أو التحديث:JS-RK26-Uعند 18–32 مللي أمبير مع خرج 10 هرتز، والنطاق الأحاديJS-RP26-Uعلى تردد 20 هرتز. جميع الأربعة مدرجة أدناهوحدات تحديد المواقع في الحساب الميت.
كيفية اختبار الاندماج قبل الالتزام
اختبار البنش يثبت أن الوحدة فعالة. هذا لا يثبت أن الحساسات الثلاثة تعمل معا في سيارتك. ثلاثة قياسات تفعل ذلك.
- خطأ في إعادة الدخول عبر البوابة.قد عبر النفق الذي يستخدمه طريقك فعليا وقارن أول حل بعد المخرج بنقطة مسحة. سجل الإزاحة بالأمتار واتجاهها، وليس "بقي مقفلا". شغل الجهاز: خطأ يعتمد على الاتجاه يشير إلى التركيب أو الجيروسكوب.
- عامل المقياس على حلقة مسح.قم بتوقيت مسار مستقيم لمسافة 200 متر بسرعة ثابتة وقارن المسافة التي يبلغ عنها مخرج الاندماج مع المسح. ثم كرر العملية على سطح رطب أو حصى. إذا تغير الخطأ مع السطح، فإن وزن سرعة العجلة لديك يصبح عدوانيا جدا.
- سجلات خام، ثابت لمدة أربع وعشرين ساعة ورحلة حضرية واحدة.تشتت موقع الرسم من اختبار الثابت، ثم تراكب سرعات العجلات وحالة التثبيت على GNSS في المسار الحضري. تقريبا كل قفزة "غامضة" سئلنا عنها تظهر هناك كحل كان يجب رفضه، أو قناة عجلة تختلف مع جانبها المعاكس.
الأسئلة التي يطرحها المشترون غالبا
هل يمكن لوحدة واحدة التعامل مع جميع الحساسات الثلاثة؟
ليس على مركبة على الطريق. تغطي وحدة GNSS+INS ساقين؛ يتم نشر سرعات العجلات بواسطة الهيكل. الوحدة التي تروج لجميع هذه الوحدات تطرح سؤالا واحدا: أي موصل يأخذ مدخل سرعة العجلة؟
كم من الوقت يمكن لوحدة IMU أن تحتفظ فعليا بالسنتيمترات؟
حوالي ثلاث ثوان لوحدة MEMS على مستوى سنتيمتر، ثم الأمتار لبضع ثوان أخرى. أي شيء مقتبس بالدقائق يصف كمية مختلفة — عادة نسبة مئوية من المسافة المقطوعة.
هل نحتاج إلى مصدر اتجاه مزدوج الهوائي؟
إذا كان المكدس يحتاج إلى اتجاه حقيقي عند التوقف أو الرجوع للخلف أو أثناء مناورة ركن بطيئة، نعم. هوائي واحد يعطي مسارا فوق الأرض، محددا فقط أثناء الحركة، ولا يخبرك أبدا إلى أي اتجاه يشير الجسم. المقابل هو هوائي ثان، وخط أساسي، ومهمة تركيب — مغطى باتجاه RTK مزدوج الهوائي.
هل سرعة العجلة تستحق الجهد إذا كانت IMU جيدة؟
نعم، بالسعر: إنها أرخص طريقة لتحديد المسافة الخطأ في التغطية الطويلة، وهي المدخلات الوحيدة التي تعمل عند سرعة المشي. يستحق ذلك فقط لكل عجلة وختم زمني؛ السرعة المتوسطة على حافلة بطيئة لا تضيف الكثير مما تعرفه IMU بالفعل.
لا شيء من هذا يعوض تصميم دمج عجلات GNSS IMU الدقيق، لكنه يجعل الحديث مع المورد محددا. للرؤية الأوسع للنظام،GNSS للمركبات ذاتية القيادةيغطي العمارة المحيطة، ودمج IMU في بيئات مرفوعة من GNSSيذهب أعمق في الفلتر.
بناء مكدس تحديد المواقع لمركبة؟
أخبرنا بالمسار وطول الأنفاق وناقل الهيكل والدقة التي يحتاجها جهاز التحكم. سنخبرك أي الساقين يمكن أن تحملهما الوحدة، ومن أين يجب أن تأتي الثالثة.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


