












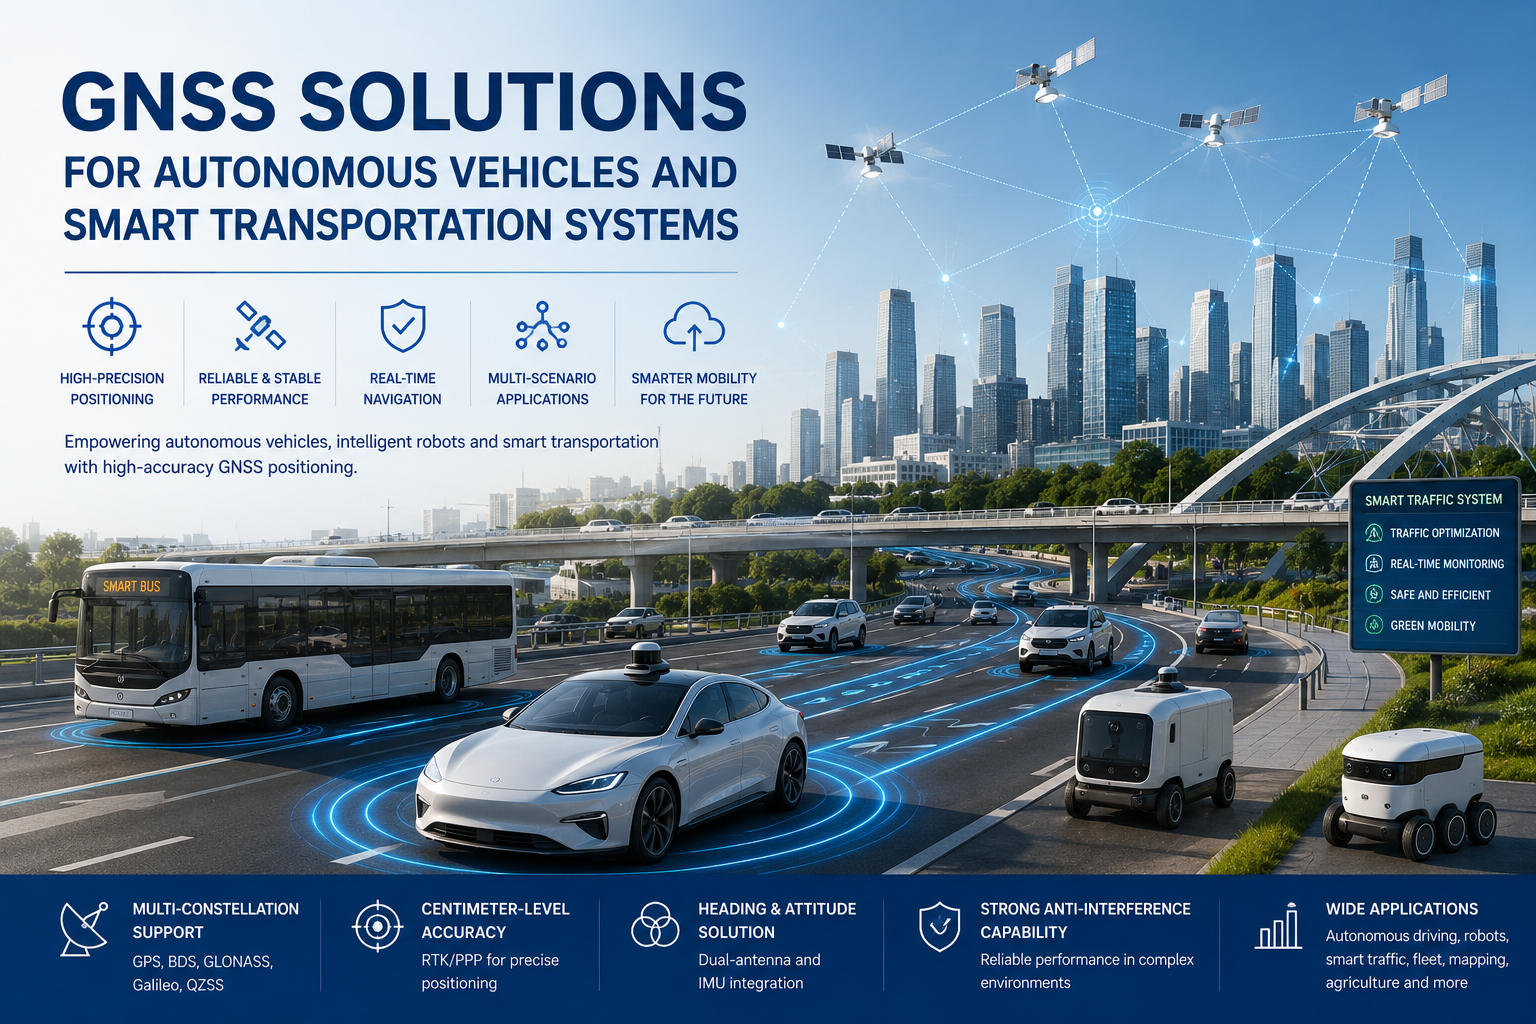
تنتقل المركبات الذاتية، والروبوتات المتنقلة ذاتية القيادة (AMRs)، وجزازات العشب الذاتية، وأنظمة النقل الذكية، ومركبات اللوجستيات الآلية من المشاريع التجريبية إلى النشر التجاري. يجب أن تعرف هذه المنصات مكانها، والاتجاه الذي تواجهه، وكيف تتحرك — بشكل موثوق وفي الوقت الحقيقي. إحداثيات GPS التقريبية ليست كافية لروبوت ليتبع مسارا، أو لجرار لتثبيت صف في الحقل، أو للمركبة للبقاء في المسار على الطريق العام.
لهذا السبب أصبحت تقنيات تحديد المواقع عالية الدقة — مثل RTK، والاستقبال متعدد الكوكبات والترددات المتعددة، والتوجيه ذو الهوائيين والملاحة بمساعدة IMU — لبنات أساسية أساسية للمنصات الذاتية.حلول GNSS للمركبات ذاتية القيادةادمج هذه التقنيات في نظام تحديد المواقع يوفر معلومات عن الموقع والاتجاه والسرعة والحركة بمعدلات تحديث يمكن لنظام التحكم أن يتصرف بها. بالنسبة لمصنعي المعدات الأصلية ومدمجي الأنظمة، فإن فهم كيفية عمل هذه التقنيات معا هو الخطوة الأولى لاختيار الأجهزة المناسبة.
لماذا تحتاج المركبات الذاتية القيادة إلى أكثر من مجرد GPS العادي
يبلغ نظام GNSS الاستهلاكي القياسي موقعا بدقة على مستوى العداد. بالنسبة لمنصة مستقلة، نادرا ما يكون ذلك كافيا. تظهر القيود بسرعة في البيئات الحقيقية:
- تعكس المباني إشارات الأقمار الصناعية وتخلقأخطاء المسارات المتعددةمما يغير الموقع المبلغ عنه عدة أمتار.
- الأشجار والجسور وغيرها من العقبات تحجب إشارات الأقمار الصناعية وتضعف التثبيت.
- تتسبب الأنفاق وهياكل مواقف السيارات في انقطاعات GNSS كاملة، ولو لفترة وجيزة.
- يمكن للأخاديد الحضرية أن تنتج أوضاع قفز غير مستقرة حتى عندما يكون السماء مرئية اسميا.
- المركبة الذاتية القيادة تحتاجمعلومات العنوان، ليس فقط خط العرض والطول — معرفة مكانك ليست هي نفسها معرفة المكان الذي تشير إليه.
تختلف شدة هذه التأثيرات حسب البيئة. في المناطق الحضرية المكتظة، يمكن أن تهيمن المسارات المتعددة والعجز على ميزانية الأخطاء، كما هو موضح في دراسة حالةملاحة المركبات الذاتية القيادة في الأودية الحضرية. لهذا السبب تجمع المنصات الذاتية الأنظمة بين GNSS عالية الدقة وحساسات الاتجاه والملاحة بالقصور الذاتي بدلا من الاعتماد على مصدر تحديد موضع واحد.
RTK GNSS لتحديد موقع المركبات على مستوى السنتيمتر
يستخدم تحديد المواقع الحركية في الوقت الحقيقي (RTK) بيانات تصحيح من محطة قاعدة أو شبكة تصحيح لإزالة الأخطاء المشتركة في قياسات الأقمار الصناعية. والنتيجة هي دقة تحديد المواقع على مستوى السنتيمتر، مما يغير ما يمكن للمركبة القيام به:
- تتبع مسار عالي الدقة.يمكن للمركبة تتبع مسار محدد مسبقا مع تكرار على مستوى الديسيمتر أو السنتيمتر.
- تموضع متكرر.العمليات التي يجب أن تعود إلى نفس الخط أو النقطة — مثل جرار يعمل في حقل — يمكن تكرارها مرة تلو الأخرى.
- تشغيل على مستوى المسار.يمكن للمركبات الآلية التمييز بين المسارات والحفاظ على وضعية جانبية ثابتة.
تعد RTK ذات قيمة خاصة للجرارات ذاتية التشغيل، والروبوتات المتنقلة، والمركبات الآلية التي تتبع مسارات محددة مسبقا. عادة ما يتم توصيل محرك التصحيح والواجهة الأمامية للتردد اللاسلكي عبر أجهزة مثل أجهزة JUMPSTARوحدات RTK عالية الدقة، بينما يعتمد اختيار مصدر التصحيح — محطة القاعدة، RTK الشبكة أو PPK — على منطقة النشر، كما نوقش فيطرق تصحيح RTK مقابل PPK. من الجدير بالذكر هذا القيد بوضوح: يحتاج RTK إلى رابط تصحيح موثوق ورؤية سماء معقولة، لذا لا يمكنه ضمان دقة مستمرة على مستوى السنتيمتر في كل بيئة بمفرده.
نظام الهوائيين GNSS لتحديد الاتجاه الدقيق
تحتاج المركبة الذاتية القيادة إلى الإجابة على سؤالين في نفس الوقت:أين أناوأي اتجاه أواجه؟. يجيب الوضع على الأولى؛ العنوان يجيب على الثاني. هوائي GNSS واحد يحدد الموقع، لكنGNSS مزدوج الهوائييقيس التكوين الخط الأساسي بين هوائيين ويستنتج الاتجاه مباشرة من ملاحظات طور الحامل.
يوفر الاتجاه ذو الهوائي المزدوج مزايا عملية للمنصات الذاتية:
- اتجاه دقيق حتى عند الثبات أو السرعة المنخفضة جدا، حيث تتغير تقديرات العجلات والجيروسكوب.
- تقليل الاعتماد على الحساسات المغناطيسية، التي تتأثر بالمحركات والبطاريات والهياكل الفولاذية.
- توجيه أكثر موثوقية للمركبة للتوجيه، وتخطيط المسارات، وتجنب العقبات.
- مرجع مستقر يدعم دمج المستشعرات مع بيانات القصور الذاتي.
بالنسبة للتوجيه والملاحة الذاتية، يعد نظام GNSS مزدوج الهوائي مكملا قويا لتحديد المواقع في RTK. عروض JUMPSTARلوحات GNSS مزدوجة الهوائيلهذا الدور؛ إذا كانت المنصة بحاجة إلى اتجاه موثوق، فإن هوائي ثاني عادة ما يكون استثمارا أفضل من جهاز قياس المغناطيسية.
GNSS + IMU لاستمرارية الملاحة
مهما كان أداء GNSS جيدا في السماء المفتوحة، تصبح الإشارات ضعيفة أو غير متاحة في بعض الحالات: الأنفاق، هياكل مواقف السيارات، المناطق الحضرية الكثيفة، الطرق المغطاة بالأشجار، المباني والبيئات الصناعية. بالنسبة للمركبة ذاتية القيادة، قد يكون انقطاع لمدة ثانيتين كافيا لفقدان موقع المسار؛ انقطاع لمدة عشر ثوان يمكن أن يوقف المهمة.
دمج GNSS مع وحدة قياس القصور الذاتي (IMU) — ويسمى أحياناGNSS/INSأوحساب ميت— يسمح للنظام بالاستمرار في إنتاج تقديرات الموقع والاتجاه والسرعة خلال فترات الانقطاع القصير في GNSS. يقيس IMU التسارع ومعدل الزوايا؛ ينقل محرك الاندماج آخر تثبيت جيد إلى الأمام حتى تعود الأقمار الصناعية. يصف موقع جمبستار تحديدا استخدام بيانات تصحيح RTK مع بيانات IMU للمركبات الذاتية القيادة والمنصات المحمولة، والموضوع الأوسع لدمج مستشعرات IMU في بيئات محرومة من GNSSيشرح المقايضات بالتفصيل.
يجب أن تكون نقطة واحدة واضحة: جسور الحساب الميتقصيرالانقطاعات لكنها لا تستطيع القضاء على الأخطاء المتراكمة أثناء الانقطاعات الطويلة. التوقع الصحيح هو الاستمرارية عبر نفق أو خط أشجار — وليس الحصانة في سيناريو يرفض بالكامل من GNSS.
حلول GNSS للمركبات الذاتية القيادة والنقل الذكي
يتم تطبيق نفس التقنيات الأساسية بشكل مختلف بين مجالات التطبيق. توضح بعض السيناريوهات كيف تترجم المتطلبات إلى خيارات النظام:
الروبوتات المتنقلة الذاتية.تحتاج أجهزة AMR في المستودعات والخارجية إلى تحديد موقع دقيق، وتتبع المسار، ومعلومات الاتجاه، والملاحة في الوقت الحقيقي. في مستودع منظم لكنه كثيف، يحافظ RTK مع الحساب الميت على تحريك الروبوتات عبر ممرات رفوف حيث يتم حجب الأقمار الصناعية جزئيا. عادة ما يقوم GNSS للروبوتات الذاتية بربط وحدة مدمجة مع وحدة IMU وقياس المسافات الفاصلة.
جزازات العشب الذاتية.يجب على جزازة العشب الحفاظ على حدود دقيقة، واتباع مسارات قابلة للتكرار، والتنقل بين العقبات. يتيح التموضع من مستوى أقل من متر إلى سنتيمتر، إلى جانب تجنب الاتجاه والعقبات، العمل الآمن على الحدود وتغطية فعالة لمساحات واسعة.
المركبات الزراعية ذاتية القيادة.تعتمد عمليات التوجيه الآلي، وتتبع الصفوف، والعمليات الميدانية القابلة للتكرار على دقة بمستوى RTK. العائد قابل للقياس: تقليل التداخل بين التمريرات، تباعد صفوف ثابت، والقدرة على العودة إلى نفس الخط في العمليات اللاحقة.
أنظمة النقل الذكية.تستخدم أنظمة النقل الذكية تحديد المواقع في تتبع المركبات، وإدارة الأسطول، والملاحة، وتنسيق المركبات، وخدمات البنية التحتية. المتطلبات هنا غالبا ما تكون أقل تطلبا من الروبوتات الميدانية — دقة أقل من المقياس والتحديثات الموثوقة أهم من التكرار على مستوى السنتيمتر — لكن واجهات الاستمرارية والاتصال حاسمة.
ما الذي يجب أن تأخذه في الاعتبار عند اختيار حل GNSS؟
اختيار نظام تحديد المواقع GNSS لمنصة ذاتية القيادة يعتمد على قائمة تحقق عملية من ثماني نقاط:
- دقة التموضع.تحديد ما إذا كان التطبيق يحتاج إلى دقة على مستوى المتر أو تحت المتر أو السنتيمتر — هذا القرار الواحد هو الذي يدفع البنية بأكملها.
- دقة الاتجاه.مطلوب للتوجيه التلقائي وتوجيه المركبة. فكر فيما إذا كان هوائي واحد مع مقياس مغناطيسي كاف، أم أن نظام GNSS مزدوج الهوائي مبرر.
- دعم الكوكبة والتردد.الاستقبال متعدد الأبراج والترددات المتعددة يحسن التوافر والمتانة، خاصة فينطاقات تردد L1/L2/L5وبيئات معجوبة.
- دعم تصحيح RTK.تحقق مما إذا كان المستقبل قادرا على معالجة تنسيق التصحيح المستخدم في منطقتك وتطبيقك — RTCM، RTK الشبكة، أو PPP-RTK.
- IMU / حساب ميت.مهم كلما توقع انسداد مؤقت في GNSS — مثل الأنفاق، مواقف السيارات، تغطية الأشجار أو القاعات الصناعية.
- قدرة مضادة للتداخل.خذ في الاعتبار بيئات بها تداخل كهرومغناطيسي وتأثيرات متعددة المسارات، حيث تحدد متانة المستقبل الأداء الحقيقي.
- واجهات التواصل.يجب أن تتوافق خيارات CAN أو UART أو RS232 أو RS485 أو الإيثرنت أو اللاسلكي مع نظام التحكم في المركبة وبنية التكامل.
- المتطلبات الميكانيكية والبيئية.الحجم، واستهلاك الطاقة، ودرجة حرارة التشغيل، والعزل ضد الماء، ومقاومة الاهتزازات كلها تؤثر على الأجهزة التي يمكن نشرها.
كيف يدعم جمبستار تطبيقات الملاحة الذاتية
جمبستار هي شركة تصنيع تقنيات GNSS توفر أجهزة تحديد المواقع للأنظمة الذاتية الالتشغيل والروبوتات. تشمل محفظتها للأنظمة الذاتية الاستقلال لوحات GNSS ذات الهوائيين المزدوجين، ووحدات الحساب الميت، وحلول تحديد المواقع RTK,حلول الملاحة في GNSS/INSومحطات تحديد موقع المركبات والأسطول، التي تمتد عبروحدات GNSS، لوحات OEM ومستقبلات RTKفي نطاق المنتجات. تحدد صفحات تطبيق الشركة الروبوتات المتنقلة الذاتية التشغيل، وجزازات العشب، وأنظمة النقل الذكية كسيناريوهات مدعومة.
كمرجع تقني واحد،X27مدرج في صفحة المنتج الرسمية على أنه ينطبق على أنظمة التحكم في القيادة الذاتية، والمركبات بدون طيار، والروبوتات. النقطة ليست مقارنة مواصفات بل نمطا: يجب أن يكون المورد الذي يسم هذه التطبيقات قادرا على مناقشة السلسلة بأكملها، من وضع الهوائي وخط الاتجاهات الأساسي إلى واجهات مصدر التصحيح والتكامل.
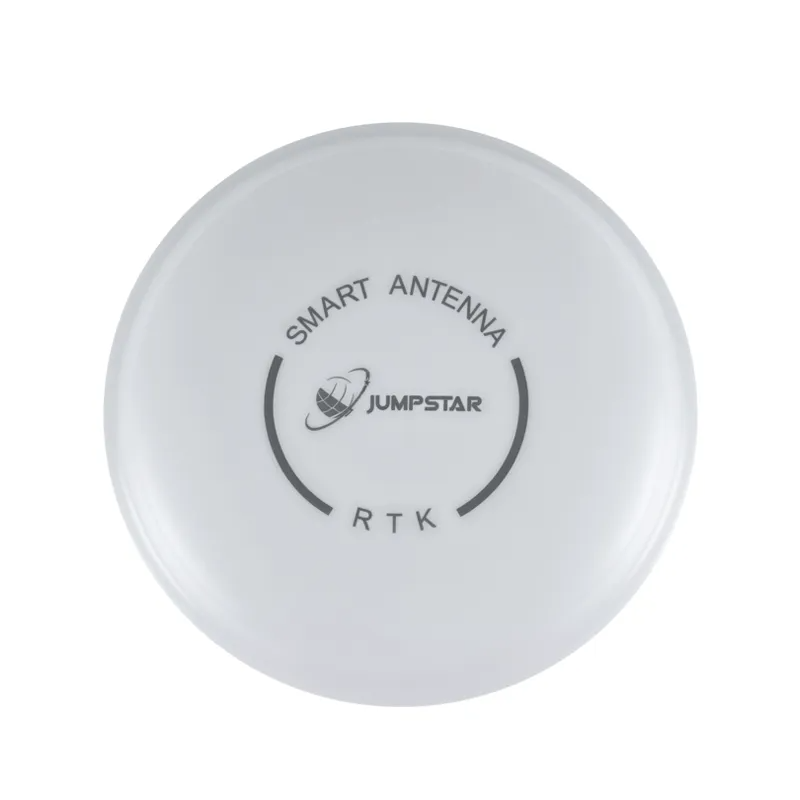
هوائي JGNSS X27 GNSS للقيادة الذاتية، والمركبات غير المأهولة، والتطبيقات الروبوتية.
بناء نظام تحديد المواقع للحركة الذاتية
المركبات الذاتية القيادة تحتاج إلى أنظمة تحديد المواقع توفر أكثر من مجرد إحداثيات GPS الأساسية. عمليحلول GNSS للمركبات ذاتية القيادةيجمع بين GNSS متعدد الأبراج، RTK، الاتجاه ثنائي الهوائي، IMU/حساب ميت، والاتصال الموثوق — ويعتمد التكوين المناسب على نوع المركبة، الدقة المطلوبة، بيئة التشغيل، الانسداد المتوقع في GNSS، ومتطلبات التكامل. سيصل الأمر إلى استخدام AMR في المستودع، وروبوت ميداني، ومركبة طرق بتركيبات مختلفة من نفس التقنيات.
إذا كنت تطور مركبة ذاتية القيادة أو روبوت متنقل أو نظام نقل ذكي، تواصل مع JUMPSTAR لمناقشة متطلبات التموضع والتكامل في GNSS.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


