












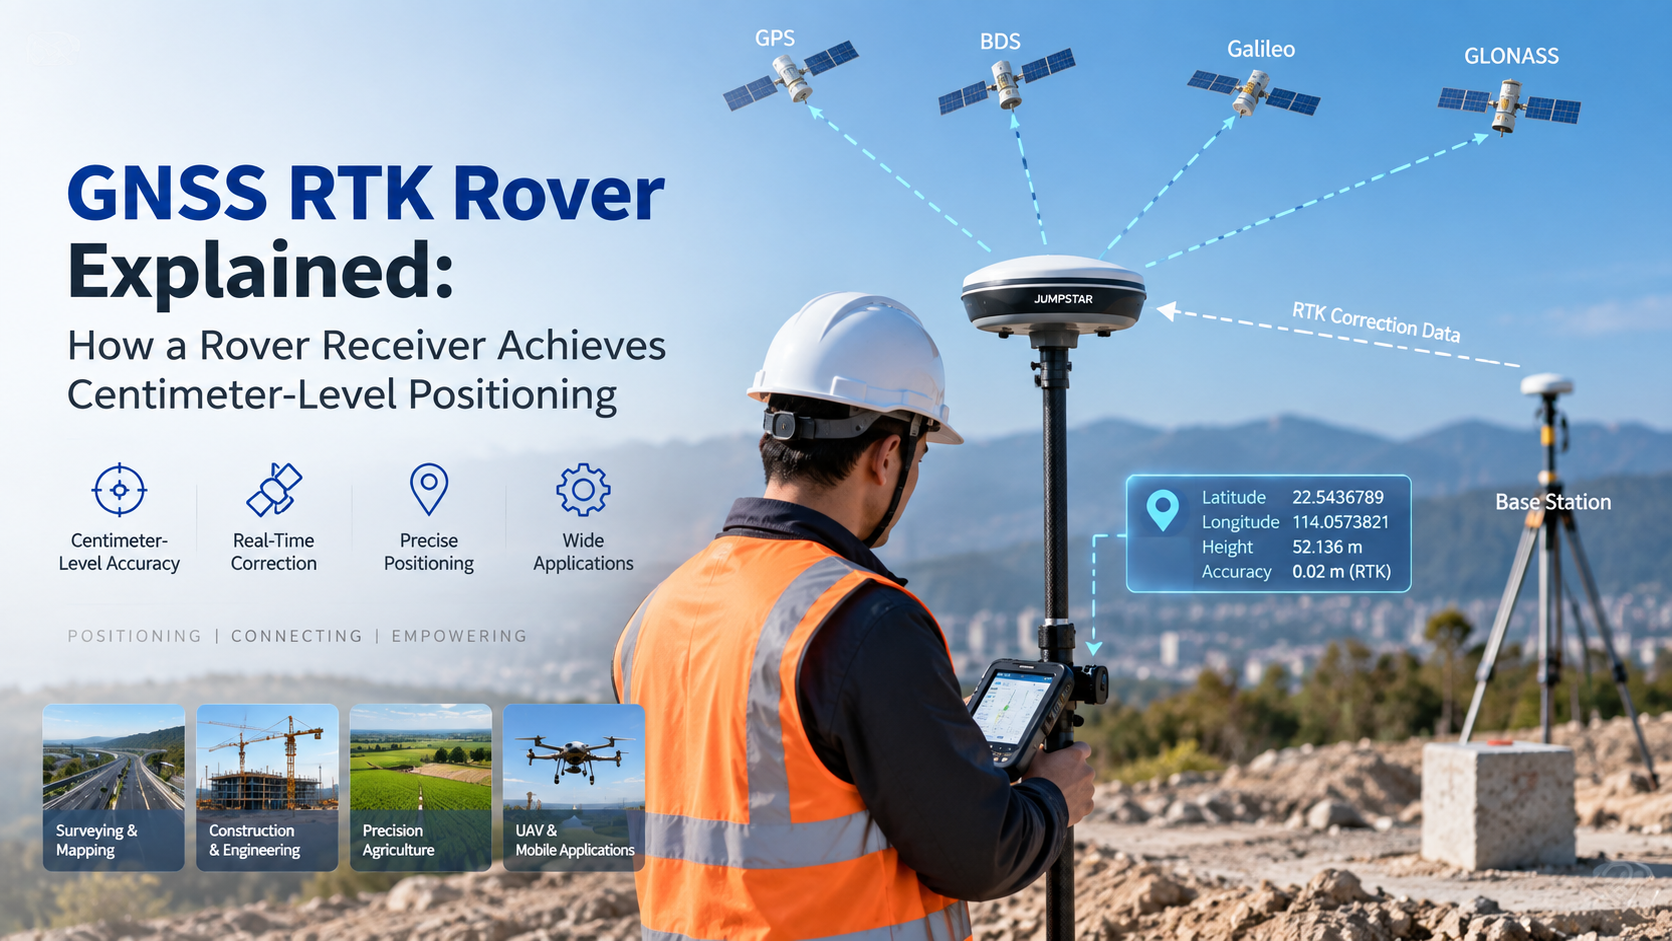
روفر RTK هو جهاز استقبال ميداني يجمع بين ملاحظاته الخاصة بنظام GNSS وبيانات التصحيح لحساب موقع عالي الدقة. في إعداد RTK النموذجي، توفر محطة قاعدة أو خدمة تصحيح بيانات التصحيح، ويستخدمها جهاز أو أكثر من أجهزة استقبال الروفر في الميدان. تشرح هذه المقالة كيف يعمل مركبة GNSS RTK، وما معنى الحل الثابت، وما الذي يجب أخذه في الاعتبار عند اختياره.
ما هو مركبة GNSS RTK؟
روفر GNSS RTK هو جهاز استقبال متنقل في نظام تحديد المواقع RTK. يتتبع إشارات الأقمار الصناعية GNSS، ويتلقى بيانات التصحيح من محطة قاعدة أو خدمة تصحيح، ويعالج كلا المدخلين معا لإنتاج حل تحديد المواقع الخاص به.
المركبة ليست مجرد جهاز استقبال عادي بدقة أفضل. دوره المحدد هو المشاركة في معالجة تصحيح RTK أثناء عمله كطرف متحرك للنظام. في البنية النموذجية، يعمل المصدر الأساسي أو المصدر التصحيحي والروفر معا: حيث يلاحظ الجانب الثابت إشارات الموقع المعروف، ويطبق الروفر تلك المعلومات على قياساته الخاصة أثناء التشغيل الميداني.
كيف يعمل روفر RTK؟
سير العمل من الأقمار الصناعية إلى الموقع الدقيق يبدو كالتالي:
أقمار GNSS → محطة القاعدة / خدمة التصحيح → بيانات تصحيح RTK → جهاز استقبال الروفر → معالجة RTK → حل ثابت → موقع عالي الدقة
في الواقع، يقوم الروفر بخمس خطوات:
- يستقبل إشارات الأقمار الصناعية GNSS ويسجل ملاحظات طور الحامل والملاحظات الزائفة.
- يحصل على بيانات التصحيح من محطة قاعدة أو خدمة تصحيح.
- يجمع بين ملاحظاته الخاصة وبيانات التصحيح.
- يحل الغموض حول طور الحامل عندما تسمح الظروف بذلك.
- يخرج حل RTK للموقع الحالي.
لا حاجة إلى حسابات معقدة لفهم المفهوم: دقة العربة تأتي من معالجة تصحيحات الفروق مقابل قياسات طور الحامل الخاصة بها في الوقت الحقيقي.
ما هو الحل الثابت ل RTK؟
عادة ما يبلغ مستقبل RTK إما عن حل ثابت أو حل عائم. يشير الحل الثابت عموما إلى أن غموض طور الحامل قد تم حله بنجاح؛ حل العوامات يعني أنها لم تصلح بالكامل بعد.
الحل الثابت مهم لأنه الوضع الذي يقدم فيه RTK أعلى مخرجه بدقة، ولهذا السبب تنتظر سير عمل المسح ورسم الخرائط إصلاحه قبل تسجيل النقاط. ومع ذلك، فإن الحالة الثابتة لا تضمن الدقة المتطابقة في كل البيئة. يعتمد الأداء الفعلي في تحديد المواقع على رؤية الأقمار الصناعية، وجودة التصحيح، وطول الخط الأساسي، والمسارات المتعددة، والهوائي، والمستقبل، وظروف الموقع.
RTK Rover مقابل جهاز استقبال GNSS مستقل
| الميزة | مستقبل GNSS مستقل | آر تي كي روفر |
|---|---|---|
| تموضع GNSS | نعم | نعم |
| بيانات التصحيح | غير مطلوب للتمركز الأساسي | مطلوب ل RTK |
| معالجة RTK بمرحلة الحامل | يعتمد التطبيق | نعم |
| تحديد المواقع الميداني عالية الدقة | محدود بوضع التموضع | صمم لتطبيقات RTK |
| الاستخدام النموذجي | التموضع العام | تطبيقات المسح، الخرائط، والدقة |
لا أحد من الخيارين "غير دقيق" بحكم التعريف؛ الاثنين ببساطة يتناسبان مع أوضاع تموضع مختلفة. المشاريع التي تحتاج إلى تموضع GNSS على مستوى السنتيمتر في الوقت الحقيقي في الميدان تختار مركبة جوالة؛ قد لا تتطلب مهام التموضع العامة معالجة تصحيح على الإطلاق.
أين تستخدم سيارات RTK روفر؟
المسح ورسم الخرائط
في المسح الميداني، الروفر هو الجهاز الذي يحمله المشغل. يجمع النقاط، يقيس الحدود، ويدعم سير العمل في رسم الخرائط من خلال تسجيل المواقع بمجرد إصلاح حل RTK.
البناء
تستخدم فرق البناء المركبات الجوالة لتحديد موقع الموقع، وتخطيطه، وتوجيه الآلات، حيث ينقلون إحداثيات التصميم مباشرة إلى منطقة العمل لقياس ميداني أسرع.
الزراعة الدقيقة
تستخدم المعدات الزراعية مستقبلات على طراز الروفر لتوجيه الآلات، وتحديد المواقع في الميدان، والتشغيل الذاتي في الميدان.
الطائرات بدون طيار والطائرة بدون طيار
تحصل الطائرات بدون طيار المزودة بمركبات RTK على تحديد مواقع عالية الدقة لمهام رسم الخرائط والملاحة، مما يقلل الاعتماد على نقاط التحكم الأرضية.
ما هي مصادر التصحيح التي يمكن أن تستخدمها مركبة RTK؟
محطة القاعدة المحلية
يمكن لمحطة قاعدة GNSS المحلية توليد بيانات تصحيح للروفرات القريبة. هذا الإعداد يمنح المشروع تحكما كاملا في مصدر التصحيح ويعمل بشكل جيد مع المواقع التي توفر اتصالا موثوقا بين القاعدة والعربة.
خدمة RTK الشبكية / خدمة التصحيح
يمكن للروفر أيضا استقبال بيانات تصحيح من شبكة أو خدمة تصحيح RTK، وذلك حسب بنية النظام وتوفر الاتصالات. يستخدم NTRIP عادة لتوصيل بيانات تصحيح GNSS عبر شبكات IP.
ما الذي يجب أن يأخذه المهندسون في الاعتبار عند اختيار روفر RTK؟
- دعم الكوكبة والتردد:GPS، جاليليو، GLONASS، BeiDou وقدرات متعددة الترددات، متوافقة مع بيئة المشروع.
- توافق تصحيح RTK:محطات القاعدة المحلية أو الشبكة RTK، صيغ بيانات التصحيح وطريقة الاتصال.
- متطلبات الدقة:Select the positioning mode that fits the application rather than assuming one setting suits every task.
- الهوائي:توافق الهوائيات، التركيب، رؤية السماء والبيئة متعددة المسارات في الموقع.
- التواصل:كيف ستتلقى المركبة بيانات التصحيح في الميدان، من الراديو إلى الروابط الخلوية.
- تكامل الحقل:واجهات، طاقة، غلاف، تركيب وبيانات مخرجات للمنصة المستهدفة.
حلول تحديد المواقع JUMPSTAR RTK وGNSS
يوفر جمبستار حلول تحديد المواقع GNSS لتطبيقات الميدان التي تعتمد على RTK. تغطي خطوط منتجاتهاأجهزة استقبال وأنظمة RTKلتحديد المواقع الميدانية عالية الدقة، ووحدات GNSS للمنصات المتكاملة، ولوحات GNSS OEMللمصنعين الذين يبنون قدرات الروفر في معداتهم الخاصة.
بالنسبة لسير العمل في المسح تحديدا، فإن JUMPSTARمسح مركبات RTKيجمع بين جهاز الاستقبال، ومعالجة التصحيح، والتكامل الميداني اللازم لأعمال القياس اليومية.
الخاتمة
روفر RTK هو جهاز استقبال ميداني يجمع بين ملاحظات GNSS وبيانات التصحيح للحصول على حل تحديد المواقع عالي الدقة. يعتمد اختيار الروفر على قدرة GNSS، ومصدر التصحيح، والهوائي، والاتصالات، ومتطلبات التطبيق. بالنسبة لمصنعي المعدات الأصلية والمتكاملين الذين يقومون بتقييم مركبات GNSS RTK، توفر حلول تحديد المواقع RTK من JUMPSTAR نقطة انطلاق عملية.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


