












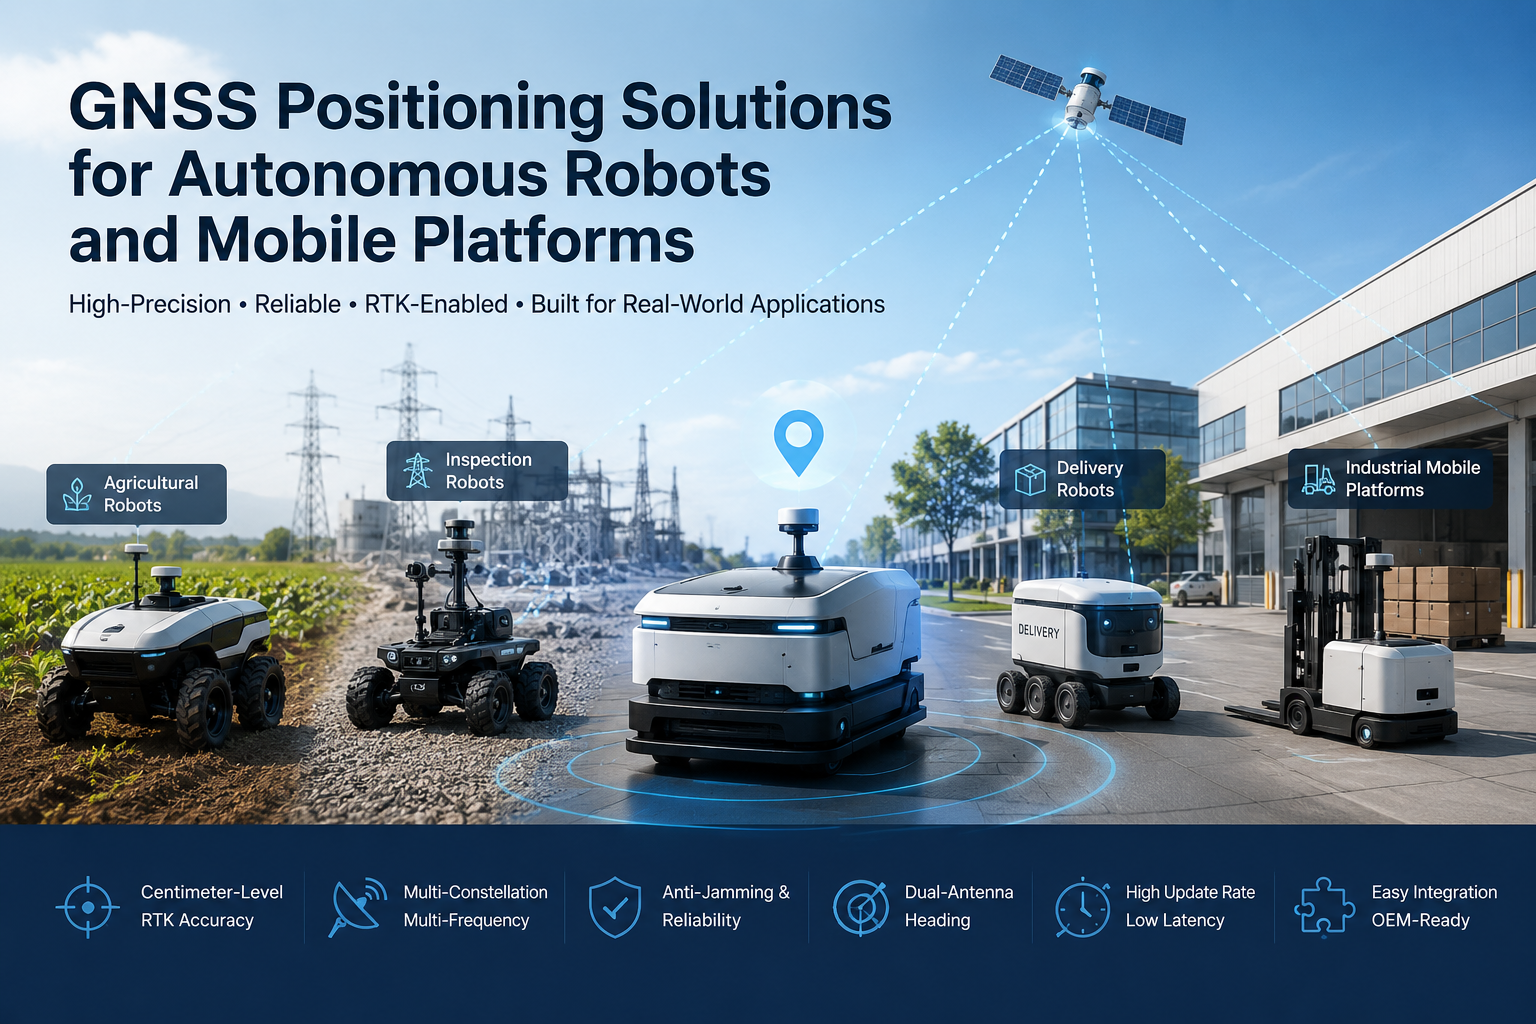
تتجاوز الروبوتات الذاتية السيطرة البيئات الداخلية المحكومة إلى التطبيقات الخارجية وشبه الخارجية: روبوتات زراعية تعمل عبر الحقول، روبوتات تفتيش تقوم بدوريات في بنية الطاقة وخطوط الأنابيب، روبوتات توصيل تخدم الحرم الجامعي والمتنزهات الصناعية، المركبات الذاتية التشغيل، والمنصات المتنقلة الصناعية التي تعمل في منشآت خارجية كبيرة. بمجرد أن يتجاوز الروبوت مساحة عمل ثابتة، يجب على النظام الإجابة باستمرار على ثلاثة أسئلة: أين أنا؟ إلى أين أنا ذاهب؟ كيف يجب أن أنتقل إلى هناك؟
يوفر تحديد المواقع GNSS للروبوتات المستقلة المرجع الجغرافي المطلق الذي يرسخ نظام الملاحة بأكمله. يخبر جهاز استقبال GNSS وحدة التحكم الروبوت بمكان المنصة في الإحداثيات العالمية، وعندما يطلب التطبيق المزيد، يضيف RTK تحديد المواقع على مستوى السنتيمتر — بشرط توفر بيانات التصحيح ورؤية السماء المناسبة. تشرح هذه المقالة كيف تتناسب GNSS وRTK مع أنظمة الروبوتات الذاتية، وأين تقدم أكبر قيمة، وكيف تدمج مع IMU وأجهزة الاستشعار الأخرى، وما يجب على الشركات المصنعة تقييمه عند اختيار وحدة GNSS لمنصة متنقلة.
لماذا يعتبر تحديد الموقع أمرا حيويا للروبوتات الذاتية الحكم
الموقع الموثوق هو الأساس الذي تبنى عليه الروبوتات الذاتية الذاتية الخارجية. فكر في ما يحتاج وحدة التحكم الروبوتي إلى بيانات الموقع من أجله:
- تقدير الموقع الدقيق— يحتاج الروبوت إلى معرفة موقعه في الوقت الحقيقي قبل أن يتمكن من التخطيط لأي حركة لاحقة.
- اتباع المسار— التوجيه، والرش، والقص، والفحص كلها تتطلب من الروبوت البقاء على مسار مخطط بدلا من التجوال.
- الملاحة القابلة للتكرار— في الفحص والزراعة واللوجستيات، يتم تنفيذ نفس المسارات مرارا وتكرارا، ويجب أن تتوافق كل رحلة مع السابقة.
- السياج الجغرافي وإدارة المناطق— تتيح بيانات الموقع للنظام تأكيد أن الروبوت داخل منطقة التشغيل المصرح به والرد إذا لم يكن كذلك.
- تنسيق الأسطول— عندما تعمل عدة منصات محمولة في نفس الموقع، تساعد المعلومات المشتركة والموثوقة على تحديد مسارات التعارض وتنسيق التغطية.
من المهم أن نكون دقيقين بشأن ما يمكن وما لا يمكن أن يفعله GNSS. التشغيل الداخلي، والمظلة الكثيفة، والعقبات الشديدة يمكن أن تضعف أو تزيل الإشارة تماما، ولهذا السبب تجمع أنظمة الروبوتات الإنتاجية بين GNSS وأجهزة استشعار أخرى. لكن بالنسبة للمنصات الخارجية، يظل GNSS المصدر الأكثر عملية لمرجع الموقع المطلق والخالي من الانحراف، ومن الصعب استبدال هذا الدور بأي حساس بديل واحد.
كيف يدعم GNSS المنصات المحمولة المستقلة
في نظام الروبوتات النموذجي، يعمل جهاز GNSS كمدخل واحد إلى مكدس الملاحة. يستقبل الهوائي إشارات الأقمار الصناعية، ويقوم المستقبل أو الوحدة بمعالجتها وإخراج بيانات الموقع والسرعة، ويستهلك المتحكم الآلي تلك البيانات، ويستخدمها نظام الملاحة لتخطيط المسار والتحكم في الحركة. يمكن للمستقبل تقديم عدة أنواع من المعلومات:
- الموقع— الإحداثيات المطلقة في خطوط العرض والطول والارتفاع.
- السرعة— مشتقة من إزاحة دوبلر للإشارات، وغالبا ما تكون أكثر دقة وزمن استجابة أقل من التفاضل بين المواقع المتتالية.
- الزمن— أجهزة استقبال GNSS تخرج وقتا دقيقا يمكنه مزامنة الأنظمة الفرعية وتسجيل البيانات.
- العنوان— مع إمكانية الهوائي المزدوج أو بوصلة مدمجة، يمكن للمستقبل أيضا الإبلاغ عن اتجاه المنصة.
يجمع متحكم الروبوت هذه البيانات مع مدخلات أخرى — مثل قياس العجلات، وحدة قياس العجلات، الكاميرات، الليدار — لبناء تقدير الموقع الذي يدفع المشغلات. GNSS هو المكون الذي يحافظ على هذا التقدير مرتبطا بالعالم الحقيقي لمسافات طويلة وساعات تشغيل طويلة، دون الانحرافات التي تتراكم عليها أجهزة الاستشعار النقية.
RTK GNSS للملاحة الروبوتية عالية الدقة
يوفر GNSS القياسي دقة على مستوى العداد، وهو أمر جيد للملاحة البسيطة لكنه غير مناسب للعمليات التي يجب أن تكون قابلة للتكرار حتى السنتيمترات. RTK — Real-Time Kinematic — يغلق هذه الفجوة. يستخدم جهاز استقبال RTK قياسات طور الحامل بالإضافة إلى تصحيحات لحظية من محطة قاعدة أو خدمة شبكة، وعندما يحقق حلا ثابتا، يبلغ عن الموقع بدقة على مستوى السنتيمتر.
قيمة RTK للروبوتات ليست رقم دقة في العنوان؛ وهذا ما تمكنها هذه الدقة عمليا: تحديد موقع على مستوى السنتيمتر بدلا من العدادات، تحسين التكرار بحيث تعيد الصفوف والمسارات وتصاريح العمل تكرارا متسقا بعد جري، وتقليل خطأ التموضع بحيث يتم إزالة الانحرافات والانحياز اللذين يجعلان الملاحة على مستوى المقياس غير قابل للاستخدام للعمل الدقيق إلى حد كبير.
RTK على مستوى السنتيمتر هو الأهم حيث تعتمد أدوات وقرارات الروبوت على الموقع الدقيق: روبوتات زراعية دقيقة يجب أن تحافظ على محاذاة المعدات مع صفوف المحاصيل، روبوتات الفحص التي يجب أن تعيد زيارة نفس الأصل أو موقع العيوب، معدات خارجية ذاتية القيادة تؤدي مهام محكمة، ومنصات متنقلة عالية الدقة تعمل بالقرب من البنية التحتية الثابتة. للمقارنة مع بدائل المعالجة اللاحقة، راجع دليلنا علىطرق تصحيح RTK مقابل PPK.
تحديد موقع GNSS للروبوتات الذاتية الإنشاء عبر المنصات
نفس تقنية التموضع تأخذ أشكالا مختلفة حسب المنصة والمهمة:
الروبوتات الزراعية
تحتاج روبوتات الميدان إلى نظام ملاحة ذاتي يبقى متوافقا مع الصفوف والحدود، بالإضافة إلى مسارات قابلة للتكرار عبر الموسم. تحديد موقع RTK هو الخيار القياسي هنا لأن بيئة التشغيل مفتوحة السماء، والتكرار على مستوى السنتيمتر يترجم مباشرة إلى عمليات ميدانية أكثر اتساقا.
روبوتات الفحص
تقوم منصات الفحص بدوريات في بنية الطاقة التحتية وخطوط الأنابيب والأصول الخارجية على الطرق المحددة مسبقا، ويجب أن تعود إلى نفس النقاط لمقارنة الظروف مع مرور الوقت. تعتمد المراقبة القائمة على المسار على معرفة الروبوت، ضمن السنتيمترات، بمكان كل قياس.
روبوتات التوصيل والخدمة
تغطي روبوتات التوصيل الخارجية، ومنصات اللوجستيات في الحرم الجامعي، وأنظمة النقل في المنتزهات الصناعية مسافات أطول على الأرصفة والطرق الداخلية. يحافظ التموضع المطلق الموثوق على الروبوت على مساره المخطط له بين نقاط الطريق ويوفر تكرارا يسمح لمجموعة الملاحة بالتعافي من أخطاء المستشعرات المحلية.
منصات الهواتف المحمولة الصناعية
تستضيف ساحات المستودعات، ومواقع البناء، والموانئ، ومواقع التعدين معدات متنقلة كبيرة تعمل في بيئات مفتوحة لكنها قاسية. تدعم مستقبلات GNSS على هذه المنصات تحديد موقع الآلة، وإدارة المسار، والوعي بالموقع، وتحتاج إلى متانة للاستمرار في العمل تحت الاهتزازات والغبار ودرجات الحرارة القصوى.
GNSS + IMU ودمج المستشعرات لتسهيل الملاحة الموثوقة بين الروبوتات
نادرا ما يعتمد نظام الملاحة الروبوتية الإنتاجية على حساس واحد، وGNSS ليس استثناء. عمليا، يعمل GNSS جنبا إلى جنب مع وحدة IMU توفر الحركة والاتجاه على فترات قصيرة، وقياس مسافة العجلات الذي يبلغ عن حركة المركبة بين الإصلاحات، والكاميرات أو الليدار التي تمنح الروبوت رؤية محلية لمحيطه.
كل حساس له نقاط قوة وضعف. GNSS يعطي مرجع مطلق للموقع لا ينحرف، لكنه يمكن أن يقطع أو يتدهور. وحدة IMU تملأ تلك الفجوات لفترات قصيرة لكنها تتلاشى مع الوقت. المسافة الطويلة مكتفية ذاتيا لكنها تتراكم فيها أخطاء. تتفوق Vision وLiDAR محليا لكنهما يواجهان صعوبة في التمركز بعيد المدى والتثبيت العالمي. دمج المستشعرات يجمع بين هذه المدخلات بحيث يكون تقدير موقع الروبوت ومساته أكثر دقة ومتانة مما يمكن لأي حساس منفرد تقديمه بمفرده. للحصول على نظرة أعمق على الاندماج في الظروف المرفوضة من GNSS، انظردور IMU ودمج المستشعرات في البيئات التي تمنع GNSS.
لماذا يهم التوجيه ذو الهوائي المزدوج للروبوتات الذاتية الحكم
الروبوت الذي يتنقل في الخارج يحتاج إلى معرفة ليس فقط مكانه، بل أيضا الاتجاه الذي يواجهه. يبلغ نظام GNSS ذو الهوائي الواحد عن الموقع والاتجاه من مكان آخر — عادة من بوصلة أو وحدة قياس الاتصال. تقيس البوصلة المجال المغناطيسي للأرض، وهو موثوق في المناطق المفتوحة لكنه قد يتأثر بهياكل معدنية، ومحركات كهربائية، ومصادر أخرى للتداخل المغناطيسي الشائعة في منصات الروبوتات.
يحل جهاز GNSS مزدوج الهوائي هذا الأمر بشكل مختلف: من خلال قياس فرق الطور بين هوائيين مركبين عند فاصل معروف، يحسب المستقبل اتجاه المنصة مباشرة من إشارات الأقمار الصناعية. وبما أنه لا يعتمد على القياسات المغناطيسية، يمكنه توفير مرجع اتجاه أكثر استقرارا في البيئات الكهرومغناطيسية المعقدة. حيث يدعم المستقبل، يمكن لنفس هندسة الهوائي المزدوج أيضا إصدار الميل والدوران.
وهذا مهم للمركبات الذاتية القيادة، والروبوتات المتنقلة، والآلات الزراعية التي تعتمد حلقات التحكم عليها على التوجيه الدقيق — مثل الحفاظ على ضبط الأداة في محاذاة الجهاز، أو توجيه المركبة على خط مستقيم تحت الاهتزاز. GNSS ذات الهوائي المزدوج ليست بديلا عن IMU؛ إنه يكملها. تستخدم العديد من الأنظمة رأس GNSS مع وحدة IMU، حيث يعمل اتجاه GNSS كمرجع مستقر يمنع تقدير الاتجاه المدمج من الانحراف.
تحديات GNSS في بيئات الروبوتات الواقعية
البيئات الروبوتية الحقيقية نادرا ما تكون مثالية ل GNSS. فهم أوضاع الفشل يساعد الشركات المصنعة في تحديد العتاد المناسب:
- انسداد الإشارة— يمكن للمباني والأشجار والجسور إخفاء الأقمار الصناعية وتقليل عدد الإشارات القابلة للاستخدام.
- متعدد المسارات— تصل الإشارات المنعكسة من المباني والهياكل المعدنية إلى الهوائي بعد الإشارة المباشرة، مما يفسد القياس.
- التداخل الكهرومغناطيسي— يمكن للمعدات الصناعية والمحركات والإلكترونيات الكهربائية أن تحقن الضوضاء في بيئة الترددات الراديوية.
- الحركة الديناميكية— الحركة السريعة والاهتزاز تضع متطلبات أعلى على حلقات تتبع المستقبل ومعدل التحديث.
- الظروف الحضرية وشبه الخارجية— تجمع الأودية الحضرية بين رؤية جزئية للسماء والإشارات المنعكسة، وتقع المناطق المحمية جزئيا بين السماء المفتوحة بالكامل والتشغيل الداخلي.
الاستجابات الهندسية لهذه التحديات راسخة جيدا: استقبال متعدد الكوكبات ومتعدد الترددات لتعظيم الأقمار الصناعية القابلة للاستخدام (انظر مقالنا حولنطاقات التردد متعددة الأبراج GNSS وL1/L2/L5)، تقنيات التصفية الأمامية ومكافحة التشويش لمقاومة التداخل، خوارزميات التخفيف متعددة المسارات لرفض الإشارات المنعكسة، معدلات تحديث عالية وكمون منخفض لمواكبة الديناميكيات، ودمج المستشعرات لسد الفجوات التي لا يستطيع GNSS وحده تحقيق ذلك.
ما الذي يجب أن يبحث عنه المصنعون الأصليون في حل GNSS؟
اختيار وحدة أو جهاز استقبال GNSS يعني مطابقة التقنية مع المهمة. معايير التقييم الأكثر أهمية:
- دقة التموضع— اختر فئة الدقة التي يحتاجها التطبيق فعليا: مستوى المقياس للملاحة الأساسية، ومستوى المقياس تحت المقياس حيث يكون أكثر ضيقا، أو RTK بمستوى السنتيمتر للعمل الدقيق.
- Update rate— المنصة سريعة الحركة تحتاج إلى معدل إخراج أعلى حتى يكون لدى وحدة التحكم دائما موقع جديد؛ معدلات 10 هرتز وما فوق شائعة في الروبوتات الديناميكية، وتعتمد متطلبات المنتج الدقيقة على المواصفات الفعلية للمنتج.
- زمن الاستجابة— التأخير بين قياس الوضع وتسليمه إلى المراقب؛ التأخير المنخفض مهم في حلقات التحكم في الوقت الحقيقي.
- قدرة التوجيه— إذا كان الروبوت يحتاج إلى توجيه، فكر في جهاز استقبال أو وحدة تدعم رأس هوائي مزدوج، وقيم دقة الاتجاه مع طول الهوائي الأساسي.
- كوكبات GNSS— تحقق من دعم GPS وBDS وGLONASS وGalileo وQZSS وNavIC وSBAS كما هو متوفر على المنتج؛ المزيد من الكوكبات يعني المزيد من التكرار.
- دعم التردد— التردد الأحادي أبسط، والتردد المزدوج يحسن موثوقية RTK، ويزيد التردد المتعدد المتانة؛ قارن بين تغطية الطبقة الأولى والثانية والخامسة.
- الواجهات— مطابقة الواجهات الكهربائية (UART، CAN، I2C، USB، إيثرنت) مع الحافلات المتاحة لوحدة تحكم الروبوتات.
- الحجم والقوة— بالنسبة للمنصات المتنقلة الصغيرة، الأبعاد والوزن واستهلاك الطاقة هي قيود تصميم من الدرجة الأولى.
- الموثوقية البيئية— تواجه الروبوتات الخارجية تقلبات درجات الحرارة، والاهتزاز، والصدمة، والغبار، والرطوبة؛ تأكيد مدى تشغيل المنتج وحمايته للبيئة المقصودة.
تعتمد الإجابة الصحيحة على ملف مهمة الروبوت، ويجب التحقق من صحة المواصفات في بيئة التشغيل الفعلية — حيث يتصرف الحقل المفتوح، أو خط الأشجار، أو ساحة الميناء، أو الموقع الصناعي بشكل مختلف تماما.
حلول JUMPSTAR GNSS للروبوتات الذاتية الحكم
توفر جمبستار وحدات GNSS، ومستقبلات RTK، ولوحات OEM، ومحطات تحديد الموقع، وحلول GNSS ذات الصلة لتطبيقات تحديد المواقع عالية الدقة، مع مجموعة منتجات مصممة لتكامل OEM بدلا من الاستخدام المختبري. ثلاثة من منتجاتها تتوافق مباشرة مع احتياجات بناة الروبوتات والمنصات المتنقلة الذاتية:
الJS-RK43-3هي وحدة تحديد موقعية عالية الدقة من نوع GNSS ثنائية النطاق (L1+L5) تناسب منصات الروبوتات المدمجة والطائرات بدون طيار. الهوائي المدمج، و200 قناة عالية السرعة، وأداء RTK على مستوى السنتيمتر (أفقي 1.0 سم + 1 جزء في المليون) تأتي في حزمة تقريبية من Φ48 × 43.2 × 37 مم بوزن أقل من 23.2 جم، مع تيار تشغيلي متوسط يبلغ 58 مللي أمبير عند 5.0 فولت. بالنسبة للمنصات الصغيرة التي يكون فيها الحجم والطاقة محدودين، يمكن دمجه في أنظمة الروبوتات، والمعدات الزراعية، والملاحة بدون طيار، كما يدعم تشغيل المركبة والمحطة الأساسية لكل من الروبوت.
حيث يجب أن يعرف الروبوت اتجاهه وكذلك موقعه، فإنJS-SK43H-AHهي وحدة هوائية ذكية متعددة النطاقات مدمجة لتحديد الموقع والاتجاه في RTK. يتتبع 789 قناة عتادية، ويحقق دقة RTK تبلغ 0.6 سم + 0.5 جزء في الدقيقة، وتصميمه ذو الهوائي المزدوج يوفر خط أساس قصير جدا حتى 0.03°. زمن الاستجابة للإشارة أقل من 10 مللي ثانية (99.9٪) يناسب المنصات عالية الديناميكية، وتساعد تقنيات تقليل التداخل والتداخل والتزوير AIM+، LOCK+، IONO+، وAPME+ في الحفاظ على استقرار التموضع في البيئات الكهرومغناطيسية المعقدة.
بالنسبة للمنصات عالية الديناميكية التي تحتاج إلى أسرع تحديثات للمواقع،JS-X6Sهو جهاز استقبال GNSS متعدد النطاقات ومتعدد الكوكبات يحتوي على 448 قناة عتادية ومعدل تحديث 100 هرتز مع تأخير أقل من 10 مللي ثانية. يتوفر بنسخ الهوائي الواحد (تحديد الموضع) والهوائي المزدوج (تحديد الموقع بالإضافة إلى الاتجاه والوضع)، ويجمع بين حماية التداخل AIM+، LOCK+، APME+، IONO+، وRAIM+ مع واجهات غنية — ثلاثة UARTs، USB من نوع C، ومنفذ إيثرنت — بالإضافة إلى التوافق مع الطيارين الآليين المفتوحين المصدر الشائعين.
يمكن استكشاف مجموعة JUMPSTAR الكاملة من الوحدات والمستقبلات والهوائيات علىصفحة منتجات JUMPSTAR.
تصميم نظام تحديد المواقع GNSS للروبوتات الذاتية الحكم
جهاز استقبال أو وحدة GNSS هو حلقة واحدة في سلسلة أكبر، والنظام يؤدي أداء ضعيفا فقط. عادة ما يتضمن نظام تحديد المواقع الكامل القائم على GNSS لمنصة روبوت:
- جهاز استقبال أو وحدة GNSS— محرك تحديد الموقع الذي ينتج الموضع، والسرعة، والاتجاه اختياريا.
- هوائي GNSS— مختارة لنطاق التردد وبيئة المسارات المتعددة؛ موضع الهوائي على المنصة مهم بقدر أهمية جهاز الاستقبال.
- بيانات تصحيح RTK— محطة قاعدة أو خدمة شبكة تقدم تصحيحات RTCM عند الحاجة إلى دقة على مستوى السنتيمتر.
- متحكم روبوت— الحاسوب الذي يستهلك بيانات تحديد المواقع ويشغل منطق الملاحة.
- دمج المستشعرات— دمج GNSS مع وحدة قياس المسافة (IMU)، والقياس المسافة، وحساسات أخرى لتحقيق الاستمرارية والمتانة.
- التحكم في الحركة والملاحة— الخوارزميات التي تحول الوضع المتصل والاتجاه إلى أوامر التوجيه والقيادة.
يعتمد الأداء الحقيقي لهذا النظام على أكثر من مجرد ورقة مواصفات جهاز الاستقبال: تركيب الهوائي ورؤية السماء، جودة بيانات التصحيح، رؤية الأقمار الصناعية، بيئة الترددات الراديوية، بنية وحدة التحكم، خوارزمية الاندماج، وحزمة البرمجيات كلها تساهم في ذلك. الشركة المصنعة التي تعامل نظام GNSS كجزء هندسي من الروبوت — محدد ومدمج ومعتمد مع الهوائي والتصحيحات والبرمجيات — تحصل على نظام ملاحة أكثر موثوقية بكثير من نظام يثبت جهاز استقبال على الهيكل في نهاية التصميم.
الخاتمة
يوفر GNSS مرجعا مطلقا أساسيا لتحديد المواقع للروبوتات الذاتية الحكم والمنصات المتنقلة، وأصبح تحديد المواقع في GNSS للروبوتات الذاتية القرار التكنولوجي الأساسي لشركات تصنيع المنصات الخارجية. يحسن RTK الدقة حتى مستوى السنتيمتر للتطبيقات التي تتطلب الملاحة الدقيقة والمتكررة. اعتمادا على المنصة، قد يكون الخيار الصحيح وحدة GNSS مدمجة للتكامل المدمج، أو جهاز استقبال RTK للعمل على مستوى السنتيمتر، أو حل مزدوج الهوائي حيث يكون الاتجاه مهما، أو جهاز استقبال عالي التحديث للتحكم الديناميكي، أو نظام متعدد الترددات لتحقيق أقصى متانة في البيئات الصعبة.
أيا كان الاتجاه الذي يتخذه التطبيق، فإن المسار العملي هو نفسه: تحديد ميزانية التموضع من المهمة، التحقق من صحة التقنية في البيئة الحقيقية، ودمج نظام GNSS كجزء مصمم من الروبوت وليس كفكرة ثانوية.
بناء روبوت مستقل أو منصة متنقلة؟
توفر JUMPSTAR وحدات GNSS، وأجهزة استقبال RTK، وحلول تحديد المواقع مصممة لتكامل المصنعين عبر الروبوتات الذاتية التشغيل، والمنصات المحمولة، والطائرات بدون طيار، والتطبيقات عالية الدقة.
تواصل مع JUMPSTAR لمناقشة متطلبات GNSS الخاصة بك.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


