












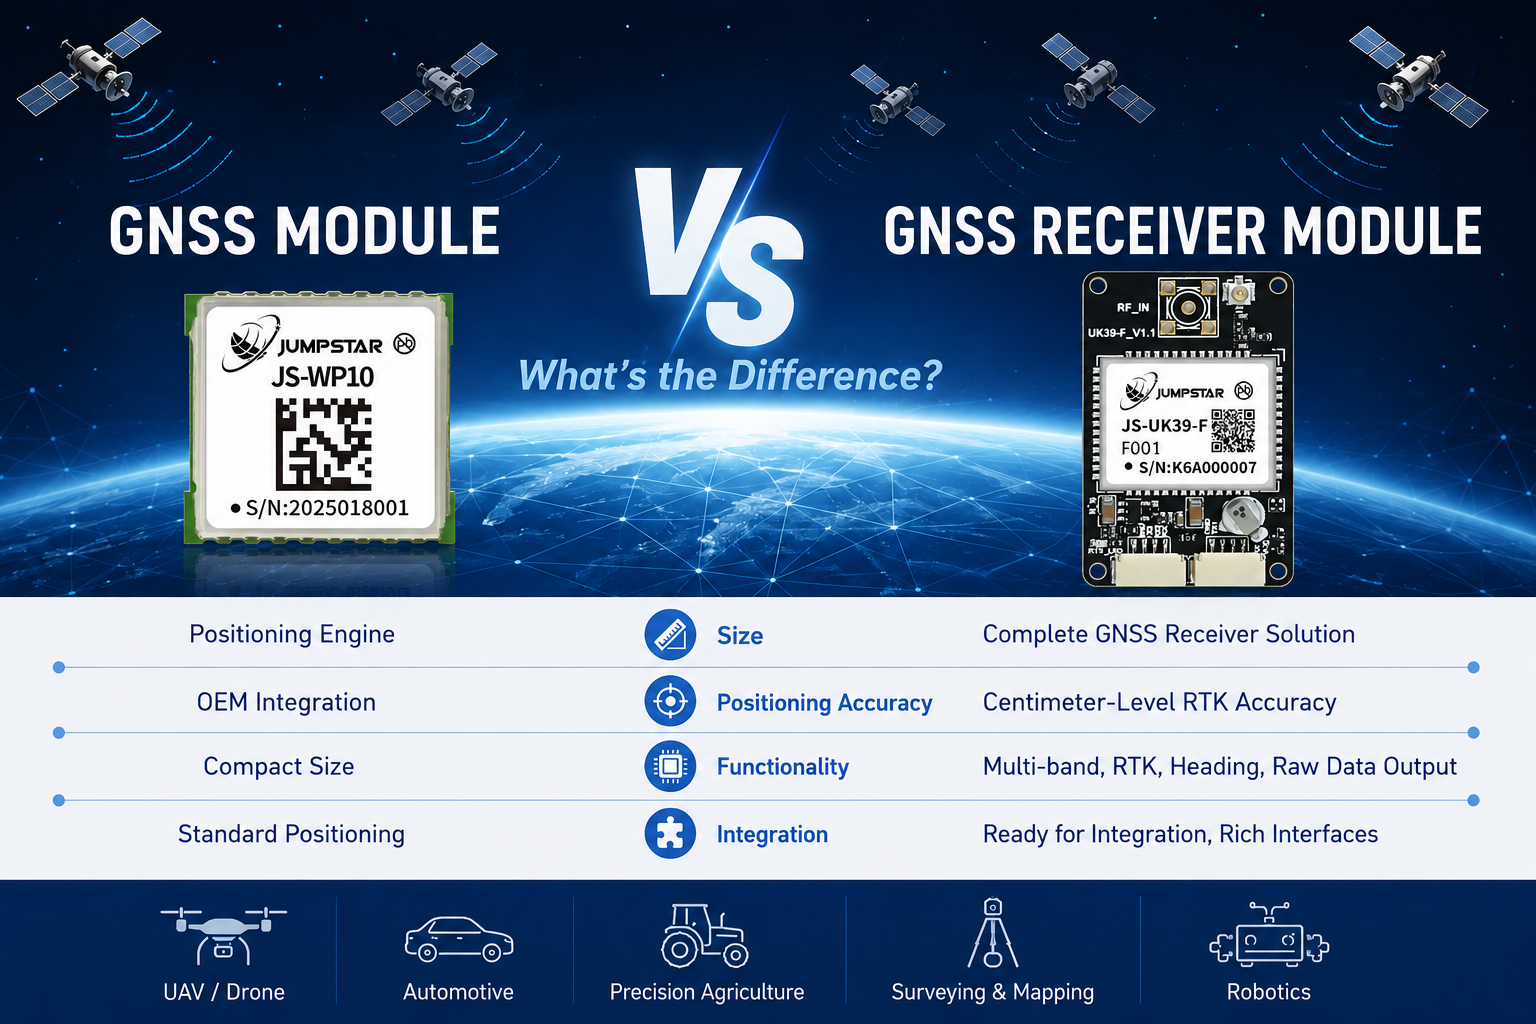
عندما يبدأ مهندسو OEM ومكملو الأنظمة في تقييم أجهزة تحديد المواقع GNSS لمنتجاتهم، يكون أحد أول الأسئلة التي يواجهونها هو: هل يجب أن أستخدم وحدة GNSS، أم أحتاج إلى وحدة استقبال GNSS؟ المصطلحان يبدوان متشابهين، ويستخدمهما العديد من الموردين بالتبادل، لكن الاثنين يمثلان مستويات مختلفة جذريا من تكامل الأجهزة، وقدرة معالجة الإشارات، وأداء تحديد الموقع.
اختيار الحل الخاطئ قد يعني الهندسة المفرطة لجهاز تتبع بسيط باستخدام أجهزة RTK غير ضرورية، أو الأسوأ، تصميم نظام مستقل دقيق حول وحدة GNSS أساسية لا يمكنه توفير الدقة التي يتطلبها التطبيق. يؤثر القرار على أكثر من مجرد وثيقة المواد. يشكل تصميم الأجهزة، وجهد البرمجيات الثابتة، ميزانية الطاقة، تكلفة المنتج، وفي النهاية وقت وصولك للتسويق.
تستند هذه المقالة إلى خبرة التكامل الواقعي لشرح ما يميزوحدة GNSSمنوحدة استقبال GNSS, عندماوحدة استقبال RTK GNSSيصبح ضروريا، وكيفية تحديد مستوى معدات التموضع الذي يناسب تطبيقك. سنستخدم أمثلة منتج ملموس منجمبستار GNSSلترسيخ كل مفهوم على أجهزة حقيقية، لكن إطار القرار ينطبق بغض النظر عن المورد الذي تختاره في النهاية.
ما هي وحدة GNSS؟
Aوحدة GNSSهو مكون تموضع مدمج ومدمج، مصمم للتضمين المباشر في منتج OEM (OEM). فكر فيه كمحرك ملاحة فضائي مستقل على لوحة PCB صغيرة. يتضمن شريحة GNSS، واجهة RF، ومكونات سلبية ضرورية مركبة على لوحة واحدة، جاهزة للحام على لوحة الدوائر الرئيسية للنظام المضيف أو توصيلها عبر واجهة قياسية.
الخصائص الرئيسية لوحدة GNSS
- عامل الشكل المدمج— عادة ما تقاس أقل من 15 مم × 15 مم، تشغل هذه الوحدات مساحة لوح قليلة جدا وتناسب بسهولة التصاميم ذات المساحة.
- استهلاك الطاقة المنخفض— محسنة للتشغيل بالبطارية، مع سحب تيار نموذجي بعشرات الميلي أمبير أثناء التتبع المستمر.
- استقبال الفرقة الفردية— معظم وحدات GNSS المدمجة تعمل على نطاق L1، مما يوفر دقة تحديد موقع تتراوح بين 2–3 أمتار في ظروف السماء المفتوحة.
- جاهز تكامل OEM— تتيح واجهات الاتصال القياسية مثل UART أو I²C أو SPI الاتصال المباشر مع المتحكم الدقيق المضيف.
- دعم جميع الكوكبات— تتبع الوحدات الحديثة نظام GPS، GLONASS، BeiDou، وGalileo في الوقت نفسه، مما يحسن موثوقية الإصلاح ووقت الإصلاح الأول.
تتطلب وحدة GNSS هوائيا خارجيا متصلا عبر لوحة إدخال RF أو موصل U.FL. النظام المضيف مسؤول عن إدارة الطاقة، وتحليل البيانات (NMEA أو البروتوكول الثنائي)، وأي معالجة على مستوى التطبيق لبيانات الموضع. تتولى الوحدة نفسها اكتساب الأقمار الصناعية، وتتبعها، وحساب المواقع داخليا.
مثال: وحدة GNSS مدمجة JUMPSTAR JS-WP10
يوضح JS-WP10 كيف تبدو وحدة GNSS المدمجة النموذجية في التطبيق العملي. بقياس 10.5 × 9.7 مم فقط، يقدم تموضعا دقيقا قياسيا بمعدل تحديث 5 هرتز مع 210 قنوات اكتساب وتتبع. يدعم الاستقبال المتزامن عبر جميع الكوكبات الأربعة الرئيسية على نطاق L1، محققا دقة تموضع ذاتية تقارب 2.0 متر.
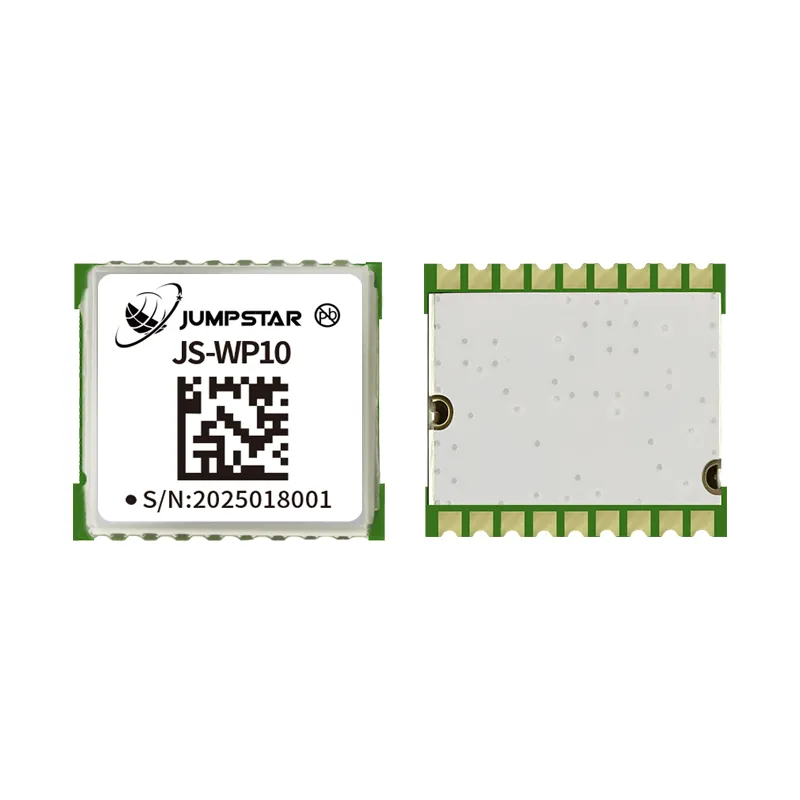
وحدة GNSS المدمجة JS-WP10
وحدة GNSS L1 ذات دقة قياسية مع 210 قنوات، معدل تحديث 5 هرتز، واستقبال متزامن لجميع الكوكبات. تصميم مودج 10.5 × 9.7 مم مصمم للتكامل المباشر مع المصنعين الأصليين في الطائرات بدون طيار، وأجهزة إنترنت الأشياء، والإلكترونيات الاستهلاكية.
عرض تفاصيل المنتج →المهندس الذي يدمج JS-WP10 يحتاج فقط إلى توفير هوائي، ومصدر طاقة مستقر 3.3 فولت، واتصال UART بوحدة التحكم المضيفة. تصل جمل NMEA إلى معدل التردد المكون، ويقوم البرنامج الثابت المضيف بتحليل خطوط العرض والطول والارتفاع والسرعة. يقاس جهد الدمج بأيام، وليس أسابيع. تجعل هذه البساطة وحدات GNSS المدمجة الخيار الافتراضي للتطبيقات التي تحتاج إلى تحديد مواقع موثوقة دون تعقيد معالجة التصحيح عالية الدقة.
ما هي وحدة استقبال GNSS؟
Aوحدة استقبال GNSS— خصوصاوحدة استقبال RTK GNSS— يمثل خطوة كبيرة في دمج الأجهزة، وقدرة معالجة الإشارات، ودقة تحديد المواقع. بينما توفر وحدة GNSS الأساسية تموضعا ذاتيا في نطاق 2–3 أمتار، توفر وحدة استقبال RTK GNSS دقة على مستوى السنتيمتر من خلال تطبيق تصحيحات حركية في الوقت الحقيقي على قياسات طور الحامل.
ما الذي يجعل وحدة استقبال RTK GNSS مختلفة؟
وحدة استقبال RTK GNSS تبني على أسس وحدة GNSS القياسية لكنها تضيف عدة قدرات حيوية تمكن من تحديد المواقع بدقة عالية:
- استقبال متعدد الترددات— بدلا من L1 فقط، تتبع هذه الوحدات إشارات L1/L2 (وأحيانا L5) في نفس الوقت. تمكن التشغيل بالتردد المزدوج الوحدة من حساب وتعويض التأخير الأيونوسفير الأمريكي، وهو أكبر مصدر منفرد لخطأ تحديد المواقع في GNSS.
- تتبع طور الحامل— بعيدا عن قياسات الزائف (طور الكود)، تتبع وحدات RTK طور الموجة الحاملة لإشارات GNSS. يوفر ذلك قياسات مدى أكثر دقة، وهي ضرورية لتحديد موقع السنتيمتر.
- معالجة تصحيح RTCM— تقبل الوحدة بيانات تصحيح بصيغة RTCM من محطة قاعدة أو شبكة NTRIP وتطبق تصحيحات تفاضلية في الوقت الحقيقي لحل غموض الأعداد الصحيحة في قياسات طور الحامل.
- التشغيل المزدوج الوضع بين القاعدة/الروفر— يمكن تكوين العديد من وحدات استقبال RTK إما كمحطة قاعدة (تصحيحات تنقل) أو روفر (استقبال وتطبيق التصحيحات)، مما يوفر مرونة في النشر.
- عدد القنوات الأعلى— تتعامل قنوات البحث والتتبع المخصصة مع الحمل الحسابي الإضافي لمعالجة الإشارات متعددة الترددات ومتعددة الأبراج.
مثال: وحدة استقبال JUMPSTAR JS-UK39-F RTK GNSS
يظهر JS-UK39-F ما تقدمه وحدة استقبال RTK GNSS من فئة الإنتاج. تعمل على ترددي L1 وL2 عبر كوكبات GPS، GLONASS، BeiDou، وGalileo، مع 192 قناة بحث و60 قناة تتبع مخصصة. تصل دقة تحديد الموقع في RTK إلى 1 سم + 1 جزء في المليون أفقيا، مع معدل تحديث يصل إلى 25 هرتز. تمتد الحساسية إلى -167 ديسيبل ميل في الميلي للتتبع للتتبع، مما يتيح أداء موثوقا في بيئات صعبة حيث تفقد الوحدة القياسية القفل.

وحدة استقبال JS-UK39-F RTK GNSS
وحدة تحديد الموقع على مستوى السنتيمتر مع دعم ترددين L1/L2، 192 بحث + 60 قناة تتبع، حساسية تتبع -167 ديسيبل ميل إم في الدقيقة، معدل تحديث 25 هرتز، وتشغيل القاعدة والروفر في الوضع المزدوج. صممت للملاحة بالطائرات بدون طيار، والزراعة الدقيقة، والمسح، والأنظمة الذاتية.
عرض تفاصيل المنتج →يتطلب دمج JS-UK39-F جهد تصميم أكبر من الوحدة الأساسية. يجب على المهندس التعامل مع تدفق بيانات التصحيح (عادة ما يصل عبر رابط اتصال منفصل مثل راديو 4G أو UHF)، وتنفيذ تحليل RTCM وإعادة توجيهه إلى الوحدة، وإدارة تكوين الوحدة لتشغيل القاعدة أو العربة. المكافأة على هذا التعقيد الإضافي هي دقة تحديد المواقع أفضل بمقدار مرتبة مقدارين: سنتيمترات بدلا من متر. بالنسبة للتطبيقات التي تحدد فيها دقة التموضع قيمة المنتج مباشرة — مثل توجيه الآلات الذاتية، والقياس بدرجة المسح، ومسارات الطيران الدقيقة للطائرات بدون طيار — فإن هذا التنازل ليس مبررا فقط؛ إنه أمر أساسي.
وحدة GNSS مقابل وحدة استقبال GNSS: الفروقات الرئيسية
يلخص الجدول أدناه الفروقات الهندسية الحرجة بين وحدة GNSS القياسية ووحدة استقبال RTK GNSS. استخدم هذا كمرجع سريع عند تقييم الأجهزة لتصميم جديد.
| المعلمة | وحدة GNSS | وحدة استقبال RTK GNSS |
|---|---|---|
| تكامل الأجهزة | شريحة + واجهة أمامية RF على لوحة واحدة؛ وحدة التحكم في المضيف تتعامل مع منطق التطبيقات | محرك GNSS كامل مع RF متعدد النطاقات، ومعالجة RTK، ومعالجة بيانات التصحيح على متن الطائرة |
| دقة التموضع | 2–3 أمتار (مستقل) | 1 سم + 1 جزء في المليون (RTK ثابت) |
| دعم التردد | L1 فقط (فرقة واحدة) | تردد مزدوج L1/L2؛ بعضها يدعم L5 |
| قدرة RTK | غير متوفر | نعم— إدخال تصحيح RTCM، تتبع طور الحامل، دقة الغموض |
| بيانات التصحيح | لا حاجة | RTCM من محطة القاعدة أو كاستر NTRIP مطلوب لتشغيل RTK |
| عدد القنوات | ~200 بحث + تتبع مجتمعين | 192+ قناة بحث بالإضافة إلى 60+ قناة تتبع مخصصة |
| الحساسية | عادة تتبع من -165 إلى -162 ديسيبل ميل | -167 ديسيبل ميل ميل حساسية تتبع؛ اكتساب أفضل للإشارة في بيئات الإشارة الضعيفة |
| Update Rate | 1–10 هرتز نموذجي | حتى 25 هرتز؛ يدعم التطبيقات عالية الديناميكية |
| وضع القاعدة/الروفر | غير مدعوم | نعم— قابلة للتكوين كمحطة قاعدة أو روفر |
| تعقيد التطوير | منخفض— هوائي + طاقة + UART; مخرجات NMEA جاهزة للاستخدام | من المتوسط إلى العالي— معالجة بيانات التصحيح، بروتوكول RTCM، إدارة التكوين المطلوبة |
| استهلاك الطاقة | 30–80 ميلاواط نموذجي | 200–500 مللي واط نموذجي (معالجة إضافية وسلاسل تردد لاسلكي مزدوجة) |
| التطبيقات النموذجية | تتبع الأصول، حساسات إنترنت الأشياء، طائرات بدون طيار للمستهلكين، أجهزة قابلة للارتداء | معدات المسح، المركبات ذاتية القيادة، الزراعة الدقيقة، الملاحة بالطائرات بدون طيار، الروبوتات |
| التكلفة | تكلفة منخفضة — تكلفة قوائم الأمور وبذل جهد التكامل | الأعلى — يعكس المزيد من العتاد، والبرمجيات الثابتة، والأداء |
الخلاصة الأساسية
إذا كان تطبيقك يتطلب دقة أفضل من متر واحد، فمن المؤكد تقريبا أنك تنظر إلى وحدة استقبال RTK GNSS. وحدة GNSS القياسية لا يمكنها فعليا تحقيق هذا المستوى من الدقة بغض النظر عن جودة الهوائي أو تحسين البرنامج الثابت.
وحدة GNSS مقابل وحدة استقبال GNSS في RTK: اختلافات بنية الأجهزة
فهم الفروق المعمارية بين هذين الحلين يساعد المهندسين على تخطيط تصميم أنظمتهم بشكل أكثر فعالية. تختلف متطلبات التكامل بشكل كبير في كل من الأجهزة والبرمجيات الثابتة.
بنية وحدة GNSS القياسية
تنفذ وحدة GNSS القياسية سلسلة إشارات مباشرة:
- مدخل الهوائي— هوائي سلبي أو نشط متصل عبر U.FL أو لوحة اللحام.
- فلتر SAW + LNA— ترشيح تمرير النطاق وتضخيم الضوضاء المنخفضة لإشارات GNSS L1.
- واجهة أمامية للترددات اللاسلكية + معالج النطاق الأساسي— تحويل الإشارة إلى الأسفل، والاكتساب، والتتبع.
- حساب الموقع— يقوم البرنامج الثابت المدمج بحساب PVT (الموضع، السرعة، الوقت) من قياسات ال pseuudorange.
- الإخراج التسلسلي— جمل NMEA أو إخراج بروتوكول ثنائي خاص بالبائع إلى وحدة التحكم في المضيف عبر UART/I²C/SPI.
من منظور النظام المضيف، وحدة GNSS هي في الأساس ملحقة. يقرأ وحدة التحكم في المضيف التدفق التسلسلي، وتستخرج الحقول التي تحتاجها، وتغذي البيانات إلى التطبيق. لا توجد بيانات تصحيح لإدارتها، ولا محطة قاعدة لتكوينها، ولا دقة غموض للمراقبة. بنية النظام ببساطة هي:
هوائي GNSS → وحدة GNSS → تطبيق → وحدة MCU المضيفة
بنية وحدة استقبال RTK GNSS
وحدة استقبال RTK GNSS تتطلب بنية نظام أكثر تطورا. بعيدا عن سلسلة إشارة GNSS القياسية، تضيف عدة طبقات معالجة حيوية:
- واجهة RF متعددة النطاقات— سلاسل RF منفصلة للL1 وL2 (وL5 عند الدعم)، كل منها مزود بتصفية وتضخيم مخصص.
- معالجة الإشارات المتوازية— معالج النطاق الأساسي يتعامل مع تتبع طور الشيفرة وطور الحامل في نفس الوقت عبر جميع نطاقات التردد النشطة والكوكبات.
- محرك RTK— هذا هو الفارق الرئيسي. يقوم محرك RTK بتطبيق بيانات التصحيح على قياسات طور الحامل، ويحل غموض الأعداد الصحيحة، وينتج حل RTK الثابت.
- واجهة بيانات التصحيح— يجب أن تستقبل الوحدة بيانات تصحيح RTCM من مصدر خارجي (محطة قاعدة، مذيع NTRIP، أو رابط راديو). عادة ما يصل هذا عبر قناة اتصال منفصلة.
- الإنتاج عالي المعدل— بيانات الموقع والسرعة والاتجاه المصححة بواسطة RTK عند تردد 10–25 هرتز لدعم التطبيقات الديناميكية.
تضيف بنية النظام لحل RTK مسار بيانات تصحيح خارجي:
هوائي GNSS → وحدة استقبال RTK → تطبيق → وحدة MCU المضيفة
↑ بيانات التصحيح (RTCM عبر 4G/UHF/NTRIP)
هذا التعقيد الإضافي له آثار عملية على فريق التصميم. يجب على مهندس الأجهزة إضافة مودم بيانات تصحيح (وحدة 4G أو راديو UHF) إلى قائمة الصلاحيات. يجب على مهندس البرنامج تنفيذ تحليل وإعادة توجيه رسائل RTCM، والتعامل مع اتصال عميل NTRIP، وإدارة وضع تشغيل المستقبل (القاعدة مقابل العربة) وتكوينها. يجب على فريق التحقق اختبار وقت اكتساب RTK في ثميناته، وأداء إعادة الاستحواذ، ودقته تحت مسافات أساسية وظروف بيئية مختلفة.
متى يجب أن تختار وحدة GNSS؟
وحدة GNSS القياسية هي الخيار الصحيح عندما تقع متطلبات تطبيقك ضمن هذه الحدود:
دقة تحديد المواقع من 2 إلى 3 أمتار كافية
إذا كان منتجك يحتاج إلى معرفة أي شارع تقع فيه المركبة، أو في أي حقل يتم نشر عقدة المستشعر، أو الموقع التقريبي للطرد، فإن وحدة GNSS القياسية توفر دقة أكثر من كافية. تعمل تطبيقات مثل التليماتيك للأسطول، وأجهزة تتبع الأصول، وأجهزة استشعار إنترنت الأشياء البيئية ضمن نطاق الدقة هذا.
عمر البطارية هو الشغل الأساسي
تستهلك وحدات GNSS المدمجة طاقة أقل بكثير من وحدات استقبال RTK — عادة خمس إلى عشر التيار. بالنسبة للأجهزة التي تعمل بالبطارية والتي يجب أن تعمل لأشهر أو سنوات بين الشحنات، فإن توفير الطاقة في الوحدة القياسية أمر حاسم. على سبيل المثال، يمكن لجهاز JS-WP10 الدخول في أوضاع تتبع منخفضة الطاقة التي تطيل عمر البطارية بشكل كبير مع الحفاظ على تحديثات الموقع الدورية.
مساحة لوحة المطبوعات وتكلفة قائمة الدوائر محدودة بشدة
تندمج وحدات GNSS القياسية ذات الأبعاد تحت 12 مم × 12 مم حتى في أكثر التصاميم محدودة المساحة. مع وجود عدد محدود من المكونات الخارجية — عادة فقط هوائي، مكثفات فصل، ومكثف احتياطي ل RTC — تظل تكلفة مساحة لوحة الدوائر المطبوعة وتكلفة قائمة الدوائر منخفضة جدا.
الجدول الزمني للتطوير مكثف
دمج وحدة GNSS القياسية هو عملية مفهومة جيدا. معظم الوحدات تخرج جمل NMEA بشكل افتراضي، وتصاميم المراجع، وملاحظات التطبيقات، والموارد المجتمعية متاحة على نطاق واسع. يمكن للمهندس المدمج ذو الخبرة أن يمتلك وحدة تنتج تحولات موضع موثوقة على لوحة دوائر مطبوعة نموذجية في يوم عمل واحد.
أفضل ملاءمة
تشمل التطبيقات النموذجية لوحدات GNSS القياسية طائرات بدون طيار للمستهلكين مزودة بوظائف RTH (العودة إلى المنزل) الأساسية، وعلامات تتبع الأصول، وعقد حساسات زراعية، وأطواق تتبع الحياة البرية، وأي جهاز إنترنت الأشياء حيث يفي معرفة الموقع ضمن بضعة أمتار حالة الاستخدام.
متى يجب أن تختار وحدة استقبال RTK GNSS؟
تصبح وحدة استقبال GNSS من RTK ضرورية عندما يتطلب التطبيق دقة تحديد المواقع لا يمكن للوحدة القياسية توفيرها أساسا. هذه هي السيناريوهات التي يكون فيها RTK هو القرار الصحيح:
تحتاج إلى دقة بمستوى السنتيمتر
معدات المسح، والتحكم في آلات البناء، وأدوات الزراعة الدقيقة كلها تتطلب دقة تحديد المواقع ضمن نطاق السنتيمتر. انحراف حتى 10–20 سنتيمترا يجعل هذه الأنظمة غير صالحة للاستخدام لغرضها المقصود. يوفر JS-UK39-F دقة RTK تبلغ 1 سم + 1 جزء في الدقيقة، وهي المستوى الذي يعتمد عليه المساحون المحترفون وأنظمة التحكم الآلي.
تطبيقك يعمل في بيئات تعاني من تحديات الإشارة
الأودية الحضرية، وغطاء الأشجار، والهياكل المعدنية القريبة من الهياكل تخلق توهين متعدد المسارات والإشارات. وحدات المستقبل RTK ذات حساسية تتبع -167 dBm ودعم الترددات المتعددة يمكنها الحفاظ على القفل وإنتاج إصلاحات موثوقة في الحالات التي تواجه فيها الوحدات القياسية انقطاعات متكررة. كما يوفر التشغيل بترددين تصحيحا للأيونوسفير يحسن الدقة خلال فترات النشاط الشمسي العالي.
يجب أن يعمل المنتج كقاعدة ومركبة جوالة في كل من
بعض التطبيقات تتطلب نفس الأجهزة لتعمل كمحطة قاعدة أو روفر، حسب طريقة النشر. على سبيل المثال، قد تقوم فرق المسح بتكوين وحدة واحدة كمحطة قاعدة مؤقتة بينما تعمل وحدات أخرى كعربات جواة. تدعم وحدات مثل JS-UK39-F التشغيل ثنائي الوضع، مما يلغي الحاجة إلى تصميم وتخزين وحدتي أجهزة منفصلتين.
يتطلب الأداء الديناميكي العالي
الطائرات بدون طيار التي تطير بسرعة 15–20 م/ث، والمركبات الأرضية الذاتية السيطرة التي تسير بسرعة، والأنظمة الروبوتية التي تنفذ مناورات سريعة، تحتاج إلى تحديثات موقعية بمعدلات تزيد بكثير عن 10 هرتز. عادة ما تدعم وحدات المستقبل RTK معدلات إخراج 20–25 هرتز، مما يوفر بيانات الموقع منخفضة الكمون والدقة العالية التي يتطلبها مراقبو الطيران وأنظمة الملاحة لحلقات تحكم مستقرة.
مهم
وحدات استقبال RTK GNSS ليست مجرد "وحدات GNSS أكثر دقة". هما منصات أجهزة مختلفة في جوهرهما مبنية حول بنية معالجة إشارات مختلفة. يجب أن يكون قرار استخدام الأداة يعتمد على ما إذا كانت الدقة على مستوى السنتيمتر، أو المعالجة متعددة الترددات، أو دعم تصحيح RTK ضرورية للوظيفة الأساسية للمنتج.
متى تحتاج إلى حل كامل لجهاز استقبال RTK؟
هناك طبقة ثالثة في تسلسل أجهزة تحديد المواقع في GNSS تتجاوز الوحدات المدمجة:حل مستقبل RTK الكامل. هذا جهاز متكامل بالكامل وجاهز للتغليف يجمع محرك RTK، وترددات راديوية متعددة النطاقات، ومودم بيانات التصحيح، وواجهات خارجية في وحدة واحدة. تقع في قمة هرم التكامل:
وحدة GNSS → وحدة استقبال GNSS RTK → الحل الكامل لمستقبل RTK
حلول المستقبل الكاملة هي الخيار الصحيح للتطبيقات التي تتطلب أقصى أداء ولا يكون الجهد الهندسي لدمج واعتماد حل على مستوى الوحدة منطقيا اقتصاديا. وهي مناسبة بشكل خاص ل:
- الملاحة الذاتية التشغيلية للطائرات بدون طيار والطائرات بدون طيار— حيث يكون الاتجاه مزدوج الهوائي، ومنع التشويش، ومنع التزوير إلزاميا للتشغيل الآمن خارج خط الرؤية.
- الروبوتات والمركبات الأرضية الذاتية القيادة— حيث تغذي بيانات الموقع والموقف ذات الكمون المنخفض جدا مباشرة إلى خوارزميات التحكم في الوقت الحقيقي.
- أنظمة المسح الاحترافية— حيث يكون المستقبل هو أداة القياس الأساسية ويجب أن يفي بمعايير دقة درجة المسح من البداية مباشرة.
- النماذج الأولية السريعة والإنتاج بكميات منخفضة— حيث تتجاوز تكلفة NRE لتكامل مستوى الوحدة علاوة الوحدة لكل وحدة لمستقبل كامل.
مثال: مستقبل RTK احترافي JUMPSTAR X43H-AH
يوضح جهاز X43H-AH ما يقدمه حل استقبال RTK الكامل. يتميز ب 789 قناة أجهزة لمعالجة الإشارات متعددة الترددات (L1/L2/L5)، وقدرة توجيه هوائي مزدوج، ودقة أفقية RTK تبلغ 0.6 سم + 0.5 جزء في الدقيقة. صمم للأنظمة الذاتية، ويوفر حماية ضد التشويش ومكافحة التزوير إلى جانب إخراج مواقع تأخير منخفضة جدا حتى 20 هرتز.
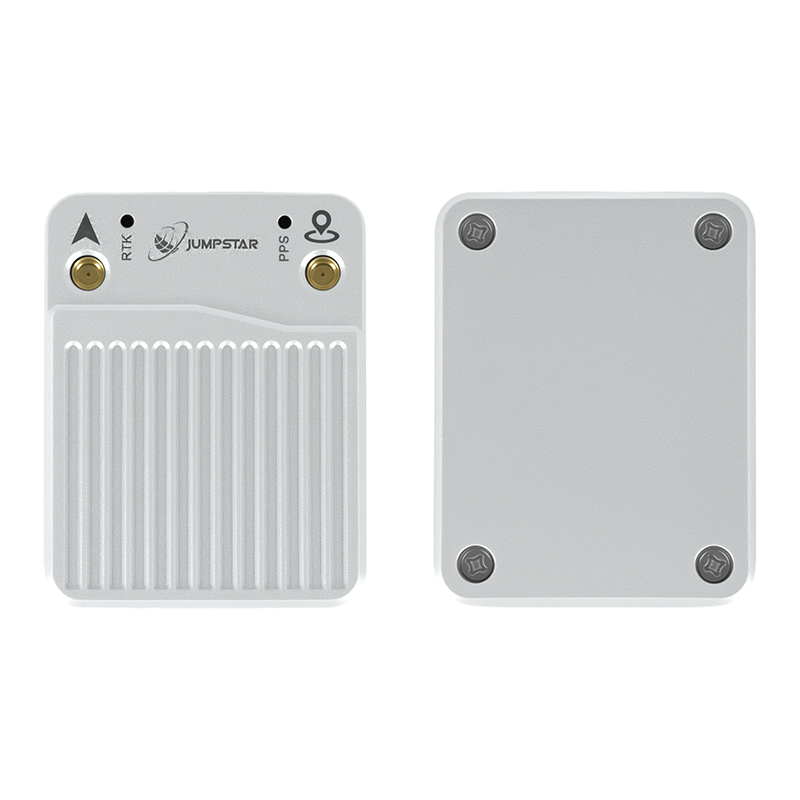
حل مستقبلات RTK احترافية X43H-AH
نظام تحديد المواقع الكامل ل RTK مع 789 قناة عتادية، دعم متعدد الترددات L1/L2/L5، اتجاه هوائي مزدوج، دقة RTK 0.6 سم + 0.5 جزء في الدقيقة، حماية ضد التشويش ومكافحة التزيير، وإخراج زمن استجابة منخفض جدا. تم تصميمها لتوجيه الطائرات بدون طيار، والروبوتات، وتكامل الأنظمة الذاتية.
عرض تفاصيل المنتج →القرار بين دمج وحدة أو نشر مستقبل كامل يعتمد على مقايضة بين الاستثمار الهندسي وتكلفة الوحدة. يتطلب تكامل الوحدات جهدا تصميميا أوليا أكبر لكنه ينتج تكلفة قائمة الصلاحيات لكل وحدة أقل عند الحجم. الحل الكامل للاستقبال يقلل من وقت الوصول إلى السوق ويلغي مخاطر التكامل، مع تكلفة أجهزة أعلى لكل وحدة. بالنسبة للعديد من مطوري الأنظمة الذاتية، فإن تقليل مدة التطوير والأداء المتحقق للحل الكامل يجعلان المسار المفضل.
كيفية اختيار حل GNSS المناسب
اختيار جهاز تحديد المواقع المناسب لنظام GNSS لمنتجك يتطلب المرور بأربع نقاط قرار رئيسية. الإجابة على كل سؤال بصدق وفقا لمتطلبات منتجك ستوجهك نحو المستوى الصحيح من الحل.
1. حدد متطلبات الدقة الخاصة بك
هذا هو المرشح الأهم. إذا كان منتجك قادرا على العمل بدقة تتراوح بين 2–3 أمتار، فإن وحدة GNSS القياسية هي الخيار الصحيح تقريبا — فستكون أصغر وأرخص وأسهل في الدمج. إذا كنت بحاجة إلى دقة أقل من المقياس للملاحة على مستوى المسار أو التوجيه الدقيق، فأنت بحاجة على الأقل إلى مستقبل يدعم DGNSS أو SBAS. إذا كنت بحاجة إلى دقة على مستوى السنتيمتر للمسح أو التحكم الآلي أو التشغيل الذاتي، فإن RTK غير قابل للتفاوض.
- التموضع القياسي (2–3 متر)وحدة → GNSS
- تحديد المواقع تحت المقياس→ وحدة استقبال GNSS مع SBAS/DGNSS
- تحديد موقع RTK على مستوى السنتيمتر→ وحدة استقبال RTK GNSS أو جهاز استقبال RTK الكامل
2. النظر في متطلبات التكامل
كم من موارد التصميم والتطوير المتاحة لديك لتكامل GNSS؟ يتطلب النهج على مستوى الوحدة تصميم الأجهزة، وتطوير البرمجيات الثابتة، والتحقق. حل كامل لأجهزة الاستقبال يقلل من التكامل في التركيب الميكانيكي، وأسلاك الطاقة، وتكوين واجهة البيانات. كن واقعيا بشأن نطاق وخبرة فريقك.
3. تقييم بيئة التطبيق
تؤثر بيئة التشغيل على كل من الحساسية المطلوبة والحاجة إلى دعم الترددات المتعددة. يمكن للتطبيقات التي تعمل تحت سماء مفتوحة ذات رؤية جيدة للأقمار الصناعية تحقيق أهدافها بدقة باستخدام أجهزة أبسط. التطبيقات في البيئات الحضرية، تحت مظلة الأشجار، أو بالقرب من الأسطح العاكسة تحتاج إلى حساسية أفضل، وتصحيح أيونيوسفير متعدد الترددات، وربما ميزات مضادة للتشويش (التشويش).
- السماء المفتوحة، الديناميكية الثابتة أو المنخفضةقد تكون وحدة GNSS القياسية → كافية.
- الأودية الحضرية، عائق جزئي→ وحدة استقبال متعددة الكوكبات وحساسية أعلى.
- البيئات الصناعية ذات التداخل العالي→ جهاز استقبال RTK مع حماية ضد التشويش والانتحال.
4. النظر في موارد التنمية والجدول الزمني
عادة ما يتطلب دمج وحدة GNSS من 2 إلى 4 أسابيع من الجهد الهندسي لفريق مدمج كفء، بالإضافة إلى ضبط الهوائي والتحقق من الصحة. تضيف وحدة استقبال RTK GNSS إدارة بيانات التصحيح، وتنفيذ عميل NTRIP، والتحقق من أداء RTK — توقع 6–12 أسبوعا لتصميم جاهز للإنتاج. يمكن دمج حل كامل لمستقبل RTK خلال أيام، مما يجعله أسرع طريق للتسويق.
حلول تحديد المواقع في JUMPSTAR GNSS
يوفر JUMPSTAR أجهزة تحديد المواقع ل GNSS عبر جميع المستويات الثلاثة من هرم التكامل، مما يسمح لعملاء OEM باختيار مستوى الحل الذي يتناسب مع متطلبات تطبيقاتهم وموارد التطوير:
- وحدات GNSS المدمجة— مكونات تموضع مدمجة منخفضة الطاقة لتكامل OEM مباشر. مناسبة لأجهزة إنترنت الأشياء، والطائرات بدون طيار للمستهلكين، ومتتبعات الأصول، وأي تطبيق تكون فيه الدقة القياسية وتأثير قوائم الصلاحيات المحدودة هي الأولويات.
- وحدات استقبال RTK GNSS— وحدات تحديد المواقع متعددة الترددات على مستوى السنتيمتر مع دعم تصحيح RTK، وتشغيل القاعدة والروفر ذات الوضع المزدوج، ومخرج 25 هرتز. بنيت لمعدات المسح، والزراعة الدقيقة، والملاحة بالطائرات بدون طيار، والأنظمة الذاتية.
- حلول مستقبلات RTK الاحترافية— أنظمة تحديد موضع كاملة وجاهزة للإغلاق مع 789 قناة، ورأس هوائي مزدوج، وحماية ضد التشويش وضد الانتحال، وخرج زمن استجابة منخفض للغاية. مثالي للطائرات بدون طيار المستقلة، والروبوتات، وتطبيقات المسح الاحترافية.
المفتاح لاختيار الحل المناسب هو فهم مكان تطبيقك على طيف الدقة مقابل التكامل.تصفح مجموعة المنتجات الكاملةأوتواصل مع فريق هندسة JUMPSTARلمناقشة متطلباتك الخاصة.
الأسئلة الشائعة
ما الفرق بين وحدة GNSS ووحدة استقبال GNSS؟
وحدة GNSS هي مكون تموضع مدمج أساسي يوفر تموضعا ذاتيا بدقة تتراوح بين 2–3 أمتار باستخدام استقبال أحادي النطاق (L1). وحدة استقبال GNSS، وخاصة وحدة استقبال RTK GNSS، تضيف دعما متعدد الترددات، وتتبع طور الحامل، ومعالجة تصحيح RTCM، وتشغيل القاعدة والروفر ذات الوضعين، مما يتيح دقة تحديد المواقع على مستوى السنتيمتر. تحتوي وحدة المستقبل على قدرة معالجة إشارة أكبر بكثير وتتطلب بيانات تصحيح خارجية لتشغيل RTK.
هل وحدة استقبال RTK GNSS أكثر دقة من وحدة GNSS العادية؟
نعم، بفارق تقريبا بمقدار مرتين. عادة ما تحقق وحدة GNSS القياسية دقة ذاتية تتراوح بين 2–3 أمتار. وحدة استقبال RTK GNSS تحقق 1 سم + 1 جزء في المليون تحت ظروف ثابتة RTK. يأتي هذا التحسن في الدقة من تتبع طور الحامل ثنائي التردد ومعالجة التصحيح التفاضلي في الوقت الحقيقي — وهي قدرات لا تمتلكها وحدات GNSS القياسية.
هل تحتاج وحدات GNSS إلى معالج خارجي؟
نعم. تقوم وحدات GNSS بإخراج بيانات الموقع (عادة بصيغة NMEA) عبر واجهة تسلسلية، لكنها تتطلب متحكم دقيق مضيف لتحليل البيانات، وإدارة تكوين الوحدة، ودمج معلومات التموضع في التطبيق. تتولى وحدة التحكم المضيفة إدارة الطاقة، وبروتوكولات الاتصال، وأي معالجة خاصة بالتطبيق.
أي حل GNSS أفضل لتطبيقات الطائرات بدون طيار؟
يعتمد ذلك على ملف مهمة الطائرة بدون طيار. يمكن للطائرات بدون طيار للمستهلكين والهواة التي تؤدي وظائف العودة إلى المنزل الأساسية استخدام وحدة GNSS القياسية. تتطلب الطائرات بدون طيار المحترفة التي تجري مسوحات دقيقة، أو تفتيش ذاتي، أو رش زراعي وحدة استقبال RTK GNSS لدقة على مستوى السنتيمتر. قد تحتاج الطائرات بدون طيار المستقلة التي تعمل خارج خط الرؤية إلى حل استقبال RTK كامل مع توجيه هوائي مزدوج وحماية ضد التشويش للملاحة الحرجة في الناحية الحرجة.
متى يجب أن أختار تموضع RTK بدلا من GNSS القياسي؟
اختر RTK عندما تعتمد وظيفة التطبيق الأساسية على دقة تحديد المواقع أفضل من متر واحد. يشمل ذلك المسح ورسم الخرائط، والزراعة الدقيقة (التحكم التلقائي في التوجيه والقطع)، وتوجيه آلات البناء، والملاحة الذاتية المركبات، وأي تطبيق قد يؤثر خطأ في تحديد الموقع حتى على بضع عشرات السنتيمترات من تأثير أداء المنتج أو سلامته.
هل يمكن دمج وحدات استقبال GNSS في منتجات المصنع الأصلية؟
بالتأكيد. تم تصميم وحدات استقبال RTK GNSS خصيصا لتكامل المصنعين الأصليين. عادة ما يتم توفيرها كمنتجات على مستوى اللوحة يمكن تركيبها داخل غلاف نظام المضيف، وتوصيلها بوحدة التحكم في المضيف عبر واجهات تسلسلية قياسية. الاعتبارات التصميمية الإضافية الرئيسية مقارنة بالوحدة الأساسية هي رابط بيانات التصحيح والاتصال وزيادة متطلبات الطاقة ومساحة الدائرة المطبوعة.
ما الفرق بين وحدة GNSS ولوحة OEM؟
تستخدم المصطلحات أحيانا بالتبادل، لكن وحدات GNSS عادة ما تكون مكونات مدمجة أصغر وأقل تكلفة مع قدرة تحديد المواقع الأساسية وواجهات خارجية قليلة. لوحات OEM هي أجهزة استقبال RTK أكبر وأكثر قدرة مع إدخال/إخراج أغنى، معدلات تحديث أعلى، وبرمجيات ثابتة بمستوى الاستبيان. لوحة OEM أقرب إلى حل كامل لجهاز استقبال منها إلى وحدة GNSS الأساسية، وعادة ما تتطلب معالجة أقل على جانب المضيف مقارنة بتكامل على مستوى الوحدة.
هل أحتاج إلى محطة قاعدة لكي يعمل RTK؟
نعم، يتطلب تموضع RTK مصدرا لبيانات التصحيح. يمكن أن تكون هذه محطة قاعدة فعلية تقوم بإعدادها في موقع معروف، أو خدمة RTK شبكية (NTRIP) يتم الوصول إليها عبر الإنترنت، أو شبكة CORS محلية (محطة مرجعية تعمل باستمرار). يتم إرسال بيانات التصحيح بصيغة RTCM ويجب توجيهها إلى وحدة استقبال RTK GNSS عبر رابط اتصال مثل الجيل الرابع الخلوي أو راديو UHF أو الواي فاي.
موارد ذات صلة:
•منتجات جمبستار GNSS— تصفح كامل مجموعة المنتجات
•تواصل مع JUMPSTAR— ناقش مشروعك مع مهندس تطبيقات
•ورقة بيانات JS-WP10— وحدة GNSS الدقيقة القياسية
•ورقة بيانات JS-UK39-F— وحدة استقبال RTK GNSS
•ورقة بيانات X43H-AH— حل مستقبلات RTK الاحترافي
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


