












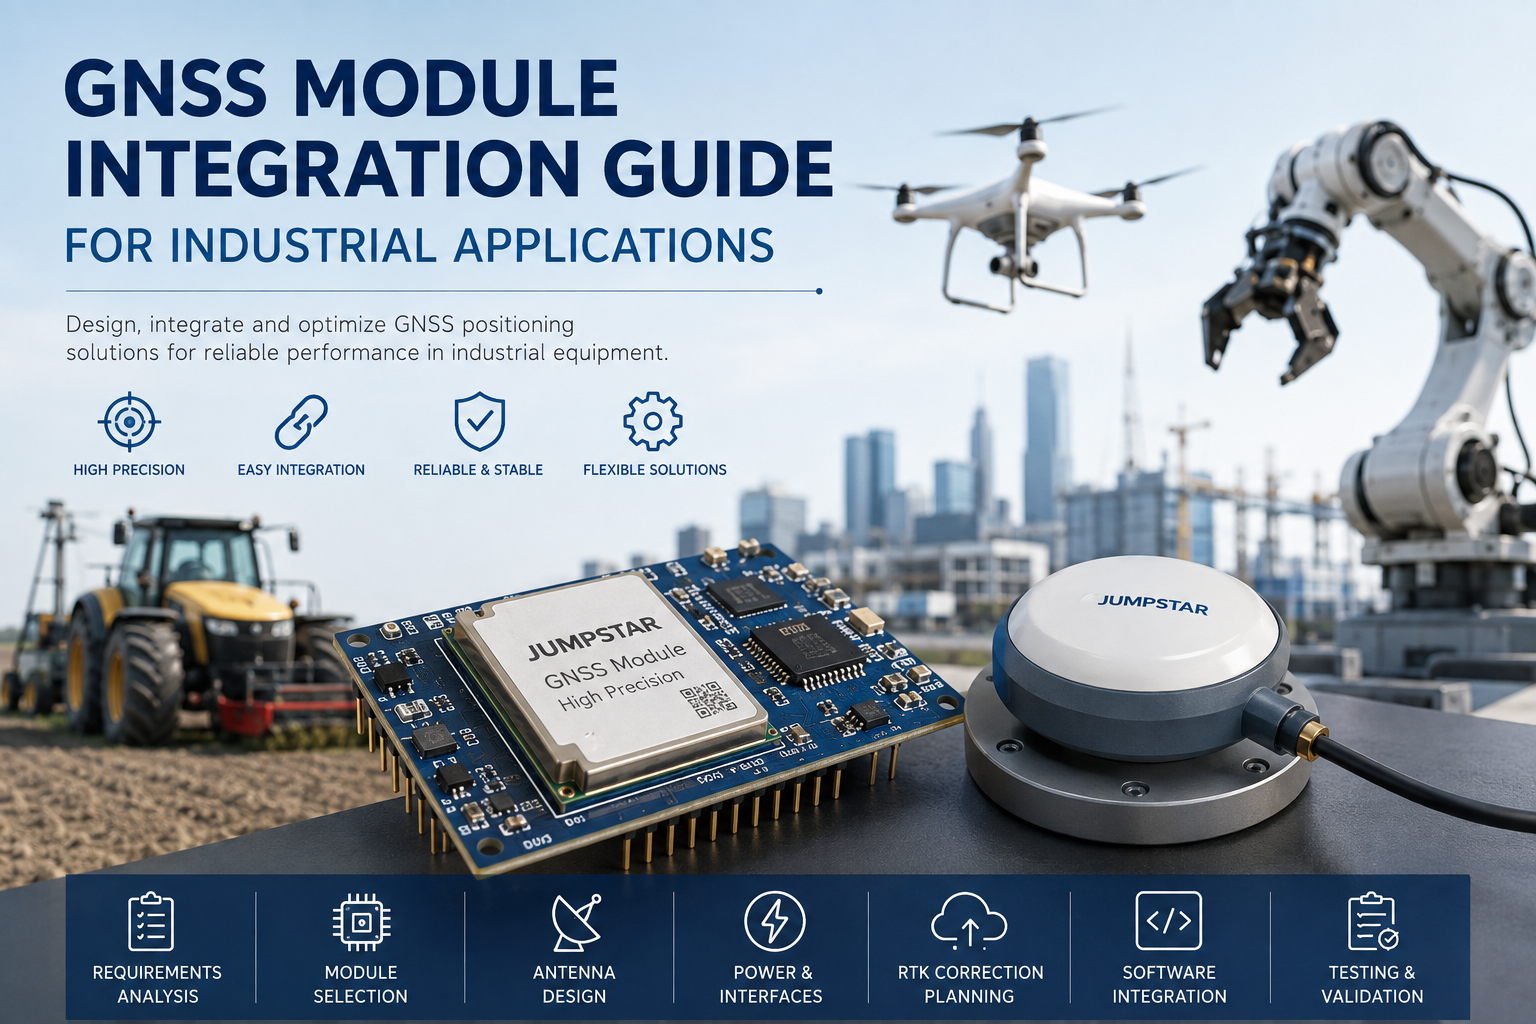
تعتمد الطائرات بدون طيار، والروبوتات الذاتية، والآلات الزراعية، ومعدات المسح، والمركبات الصناعية، والمنصات المتنقلة بشكل متزايد على تموضع GNSS كنظام فرعي أساسي. بالنسبة لمصنعي المعدات الأصلية، فإن دمج وحدة GNSS ليس مجرد مسألة توصيل هوائي وقراءة الإحداثيات. الأداء الذي يحققه الجهاز فعليا في الميدان يتشكل من خلال الهوائي، وتخطيط الراديو الراديوي، ومصدر الطاقة، والواجهات، وبيانات التصحيح، والبرمجيات، وبيئة التثبيت.تكامل وحدات GNSSهو تخصص تصميم بحد ذاته — والحصول على تصحيح مبكر أرخص بكثير من إصلاحه بعد الإنتاج الضخم.
لماذا يهم تكامل وحدات GNSS للمعدات الصناعية
تستخدم المعدات الصناعية GNSS بعدة طرق مميزة:التموضعللإبلاغ عن موقع الجهاز في الوقت الحقيقي،الملاحةلدعم تخطيط المسارات والتوجيه الآلي،الأتمتةلتغذية مدخلات الموقع إلى المركبات ذاتية القيادة والروبوتات والآلات الزراعية،رسم الخرائط وجمع البياناتللمسح والتفتيش، وفي بعض الأنظمةالتوقيت والمزامنةمن ساعة GNSS. ليس كل جهاز صناعي يحتاج إلى RTK على مستوى السنتيمتر. تتراوح المتطلبات من GNSS القياسية للتتبع الأساسي، مرورا بتحديد المواقع تحت المتر، إلى RTK عالي الدقة للتطبيقات التي تؤثر فيها الدقة مباشرة على جودة العمل.
الخطوة 1 — تحديد متطلبات التطبيق
ابدأ بالمتطلبات وليس بالوحدة. وثق ما يلي قبل تقييم أي أجهزة: دقة التموضع المطلوبة، التشغيل الثابت أو الديناميكي، البيئة الداخلية والخارجية، معدل التحديث، التأخير، قيود الحجم، ميزانية الطاقة، الواجهات المطلوبة، تكوين الهوائي، احتياجات بيانات التصحيح، ونطاق درجة حرارة التشغيل.
تختلف المنصات في وزن هذه العوامل. Aطائرة بدون طيارعادة ما يعطي الأولوية للحجم، الوزن، الطاقة، معدل التحديث، زمن التأخير واتجاه RTK.الآلات الزراعيةيركز على دقة RTK، وقابلية التكرار، وتتبع الأقمار الصناعية المستقر، والتشغيل طويل المدة.معدات المسحيتطلب أداء RTK، ودعم الترددات المتعددة والكوكبات المتعددة، وبيانات تصحيح موثوقة.الروبوتات الذاتية الحكميهتم أكثر باستمرارية الموقع، ومعدل التحديث، والتوجيه، وتكامل الحساسات.
الخطوة 2 — اختر وحدة GNSS المناسبة
يبدأ الاختيار بدرجة الدقة التي يحتاجها التطبيق فعليا: تحديد المواقع القياسية، أو تحديد المواقع تحت المقياس أو RTK على مستوى السنتيمتر. يحدد دعم الكوكبة (GPS، BDS، GLONASS، Galileo، QZSS، NavIC وSBAS حسب المنتج) عدد الأقمار الصناعية المرئية في منطقة معينة، لذا تأكد مما تدعمه كل وحدة وفقا لمواصفتها الرسمية. دعم الترددات مهم للعمل عالي الدقة: الاستقبال متعدد الترددات (مثل L1/L2 أو L1/L5) يسمح للمستقبل بتقدير وإلغاء خطأ الأيونوسفير الأمريكي، مما يسرع تهيئة RTK ويحسن المتانة. وأخيرا، تحقق من معدل التحديث وفترة التأخير — فالمنصات الديناميكية مثل الطائرات بدون طيار والروبوتات والمركبات الذاتية الحركة حساسة بشكل خاص لإخراج المواقع ذات الكمون المنخفض.
الخطوة 3 — اختيار ودمج هوائي GNSS
لا يمكن تصميم وحدة GNSS وهوائها بشكل مستقل. توافق التردد بين الوحدة والهوائي هو أول فحص، يليه كسب الهوائي، أداء LNA، فقدان الكابل، اختيار الموصل، الموقع، مستوى الأرض، وتداخل الترددات الراديوية. يجب أن يكون الهوائي في وضع برؤية واضحة للسماء، بعيدا عن العوائق المعدنية الكبيرة، وأجهزة الإرسال عالية التردد، والإلكترونيات ذات المحركات أو الطاقة العالية، مع توجيه دقيق عبر الكابلات. المسافة الفيزيائية المقبولة تعتمد على التصميم المحدد، لذا تحقق من وضعها على التجميع الميكانيكي الفعلي بدلا من افتراض قاعدة ثابتة.
بالنسبة للمنتجات عالية الدقة، جودة الهوائي ليست أمرا جيدا: نمط الكسب، واستقرار مركز الطور، والرفض متعدد المسارات يؤثر مباشرة على القياسات التي تعالجها الوحدة. جهاز استقبال يؤدي أداء جيدا على منصة الطاولة قد يكون أقل أداء في الميدان عند اقترانه بهوائي غير مناسب. تقدم JUMPSTARهوائيات GNSSالنطاق يغطي تصاميم الحلقات الحلزونية واللولبية والحلقية لتناسب متطلبات التكامل المختلفة.
الخطوة 4 — فكر في الطاقة وتصميم الواجهة
الطاقة والواجهات هما أكثر الأجزاء التي تستهان بها في التكامل الصناعي. أما في جانب الطاقة، فتحقق من نطاق جهد الإدخال، والاستهلاك، وثبات الإمداد، والضوضاء الكهربائية — فإن منظمات التبديل والمحركات القريبة من الوحدة قد تؤثر على أداء GNSS. على جانب الواجهة، تستخدم UART وUSB والإيثرنت وI2C وCAN في التصاميم الصناعية، لكن الواجهات المحددة المتاحة تعتمد على نموذج الوحدة الفردية، لذا تأكد من ذلك مع توثيق المنتج قبل قفل تصميم المضيف.
الخطوة 5 — بيانات تصحيح خطة RTK
إذا كان التطبيق يحتاج إلى RTK، خطط لمصدر التصحيح قبل الانتهاء من العتاد. تشمل الخيارات محطة قاعدة خاصة، وتصحيحات الشبكة (خدمات على نمط CORS) وبيانات تصحيح RTCM التي يتم تسليمها عبر الراديو أو الخلوي أو الإنترنت. يتم تحديد الأداء النهائي ل RTK بشكل مشترك بواسطة وحدة GNSS، وبيانات التصحيح، والهوائي المناسب، والتكامل المناسب للنظام — لا يمكن لوحدة RTK القوية تعويض عن تسليم التصحيح غير الموثوق أو سلسلة RF المتكاملة بشكل سيء. جمبستاروحدات RTK عالية الدقةمصممة لتتوافق مع سير عمل التصحيح القياسي.
الخطوة 6 — النظر في بيئات التشغيل المعقدة
تعمل المعدات الصناعية حيث يتم تحدي الإشارات: المناطق الحضرية، بالقرب من المباني، في الحقول الزراعية، في المواقع الصناعية، بالقرب من المعدات الكهربائية وعلى منصات عالية الاهتزاز. ثلاثة تأثيرات تهيمن.متعدد المسارات— المباني والمركبات والهياكل المعدنية تعكس إشارات GNSS قبل أن تصل إلى الهوائي.تداخل الترددات الراديوية— يمكن أن تؤثر إلكترونيات الجهاز والمعدات الراديوية المحيطة بها على استقبال GNSS.الاهتزاز والحركة— تجمع الطائرات بدون طيار والروبوتات والآلات الزراعية بين الحركة الديناميكية والاهتزاز الميكانيكي. تشمل التخفيف تتبع الترددات المتعددة والكوكبات، والتخفيف من التداخل والمسارات المتعددة، وتحديد الموقع بالهوائيين ودمج المستشعرات باستخدام وحدة IMU.
الخطوة 7 — دمج GNSS مع النظام المضيف
نادرا ما تعمل وحدة GNSS بمفردها. يتبادل البيانات مع مراقب الطيران، أو مراقب المركبة، أو الحاسوب الصناعي، أو وحدة التحكم الكهربائية، أو وحدة التحكم الكهربائية، أو برنامج الملاحة أو وحدة التحكم اليدوية، حسب المنتج. التدفق النموذجي بسيط:
بالنسبة للمنصات عالية الديناميكية، يحافظ دمج GNSS مع وحدة IMU على إخراج الموقع خلال انقطاعات الإشارة القصيرة ويوفر الاتجاه عندما يكون الجهاز ثابتا. لكن GNSS وحده لا يكمل مهمة التنقل — فهو يوفر إدخال الموقع، ويحول النظام المضيف تلك المدخلات إلى توجيه أو تحكم أو تسجيل بيانات.
الاختبار والتحقق قبل الإنتاج الضخم
تحقق من صحة الجهاز بالكامل، وليس فقط الوحدة. اختبر دقة تحديد الموقع مقابل مرجع معروف، وتحقق من سرعة تهيئة RTK وثبات التثبيت، وقياس توفر الإشارة في بيئات مختلفة. قم بإجراء اختبارات ديناميكية على المنصة الفعلية — سواء على طائرة بدون طيار، أو مركبة، أو روبوت أو آلة زراعية، لأن الحركة تغير أداء الهوائي وتعدد المسارات. اختبر بيئة الترددات الراديوية للتأكد من أن إلكترونيات الجهاز نفسها لا تؤثر على استقبال GNSS، وتحقق من درجة الحرارة والموثوقية عبر نطاق التشغيل. أداء المختبر وأداء النظام في العالم الحقيقي ليسا دائما متطابقين، ولهذا السبب فإن اختبار الآلة الكاملة قبل الإنتاج الضخم غير قابل للتفاوض.
الأخطاء الشائعة في دمج GNSS
تتبع الأخطاء الأكثر شيوعا في مشاريع نظام GNSS الخاص ب OEM نمطا واضحا:
- اختيار وحدة بناء فقط على الدقة— مع التركيز على "مستوى السنتيمتر" مع تجاهل الواجهات، الطاقة، البيئة وتوافق الهوائيات.
- تجاهل تصميم الهوائي— المستقبل الجيد مع هوائي غير مختبر أو موضوع بشكل سيء الأداء أقل في الميدان.
- تخطيط الترددات اللاسلكية الضعيف— الدوائر الرقمية، ومراحل الطاقة، وأجهزة الراديو اللاسلكية تتداخل مع استقبال GNSS.
- تخطيط بيانات التصحيح غير الكافية— نظام RTK بدون مصدر تصحيح موثوق لا يقدم دقته المصنفة أبدا.
- الاختبار فقط في ظروف السماء المفتوحة— يتدهور الأداء في البيئات الحضرية أو المعدنية أو الصناعية التي لم تكن جزءا من خطة الاختبار.
حلول JUMPSTAR GNSS لتكامل OEM
يوفر JUMPSTAR اللبنات الأساسية الكاملة لنظام تحديد المواقع GNSS:وحدات GNSS، وحدات RTK,لوحات GNSS OEM، المستقبلات،الهوائيات، محطات تحديد المواقع وحلول OEM/ODM. نظرا لاختلاف احتياجات التكامل حسب الدقة والحجم والطاقة والواجهة والهوائي والتطبيق، فإن جمبستار يخصص العرض للجهاز بدلا من فرض وحدة واحدة تناسب الجميع. توضح ثلاثة أمثلة هذا النطاق:
JS-AD56UB8 — تكامل GNSS القياسي
وحدة متعددة GNSS مدمجة ذات حساسية عالية (-167 ديسيبل ميلي)، ومعدل تحديث 10 هرتز، ودقة أقل من المتر. حجمها الصغير وتعقيدها المنخفض يجعلانه خيارا سهلا للطائرات بدون طيار، والأجهزة المحمولة، واللوجستيات، وتتبع السيارات حيث يكون التموضع القياسي كافيا. انظرJS-AD56UB8للحصول على المواصفات الكاملة.
JS-M6D — تكامل RTK متعدد الترددات
وحدة RTK متعددة الكوكبات ومتعددة الترددات بدقة على مستوى السنتيمتر و96 قناة بحث، تدعم GPS وBDS وGOLONASS وGalileo. يناسب الزراعة الدقيقة، والمسح، والتحكم الآلي حيث تتوفر بيانات تصحيح RTK ويسرع التتبع المزدوج التكرار التهيئة (التهيئة الدقيقة). انظرJS-M6Dللحصول على المواصفات الكاملة.
JS-BCK43H-3 — RTK + IMU للبيئات المعقدة
وحدة RTK مزدوجة الهوائي مع وحدة IMU مدمجة، ودقة اتجاه 0.2° وقدرة مقاومة للتداخل 60 ديسيبل. يحافظ المستشعر العطولي المدمج على موضع الإخراج خلال انقطاعات قصيرة في GNSS، مما يجعله مناسبا جدا للطائرات بدون طيار والروبوتات والمنصات الذاتية التشغيل بالقرب من مصادر التداخل. انظرJS-BCK43H-3للحصول على المواصفات الكاملة.
الخاتمة
التكامل الناجح لوحدات GNSS يتجاوز مجرد اختيار وحدة عالية الدقة. النظام الكامل — الوحدة، الهوائي، تصميم الترددات الراديوية، الطاقة، الواجهات، بيانات التصحيح، اختبار البرمجيات والنظام — يحدد ما يقدمه الجهاز النهائي في الميدان. حدد المتطلبات أولا، وطابق الوحدة مع التطبيق، وتعامل مع الهوائي وتخطيط الراديو كجزء من التصميم، والتحقق على المنصة الحقيقية قبل الإنتاج الضخم. توفر جمبستار وحدات GNSS، وحلول RTK، ولوحات OEM وأجهزة استقبال وهوائيات وحلول تحديد المواقع المخصصة للمصنعين الذين يطورون معدات صناعية وذكية.تواصل مع JUMPSTAR لمناقشة متطلبات تكامل GNSS الخاصة بك.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


